02タクソノミーとプラットフォーム・エクスプローラー
すべてのロボットを、重要な4つの軸の上に位置づける
実在のプラットフォームを運用環境で絞り込み、自律性、ネットワーク、知覚、制御にわたるプロファイルをたどり、最大3機種を正面から比較できます。
マルチモーダル動的フィルター
カタログ
ロボットと、その用途
各カードに、タスク、入手方法、最も確かな公開エビデンスをまとめています。条件、出典、限界は個別のシートでご覧ください。
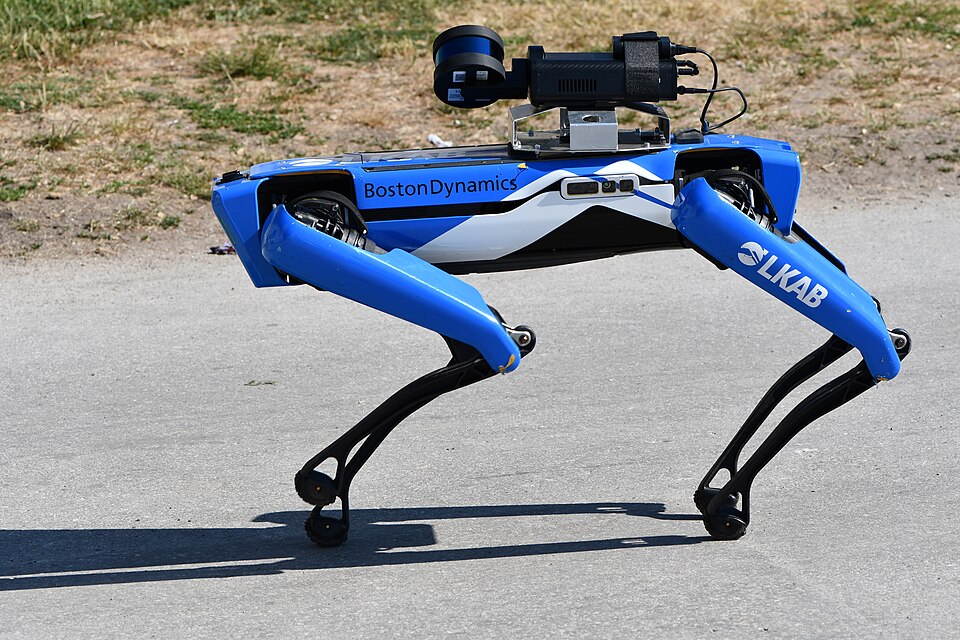
写真: Tore Danielsson (WMSE) · CC BY-SA 4.0 四足歩行ロボットBoston Dynamics Spot
産業プラント、変電所、建設現場での反復可能な点検巡回(サーモグラフィ、目視・音響点検、レーザースキャン)と、危険区域の遠隔調査。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2022
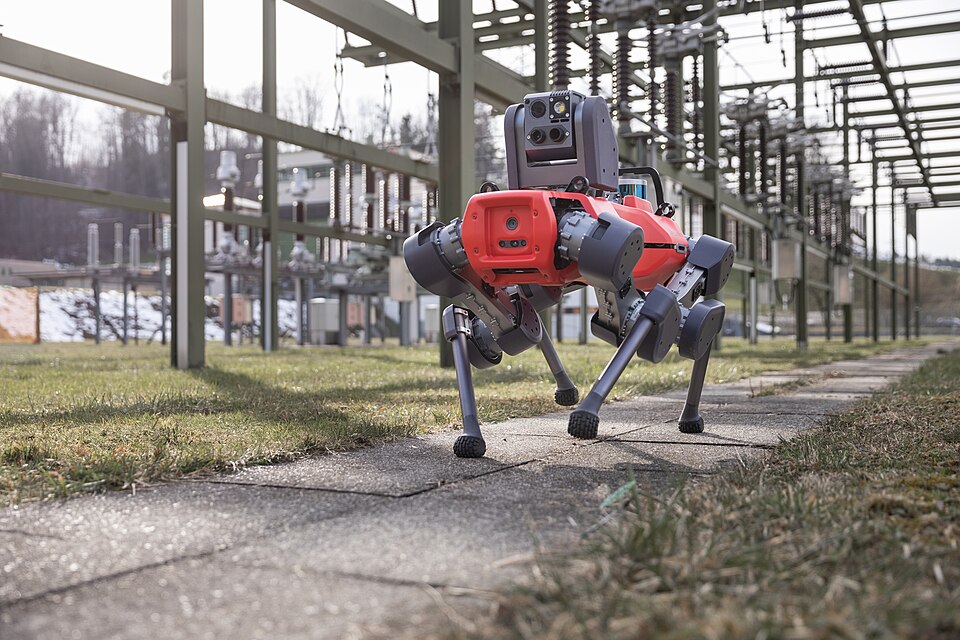
写真: Cvoellmy · CC BY-SA 4.0 四足歩行ロボットANYbotics ANYmal D
エネルギー、プロセス、鉱業、金属のプラントにおける自律点検巡回:計器の読み取り、サーモグラフィ、音響測定、オプションのペイロードによるガス検知。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-06
模式図:自由ライセンスの写真はありません 四足歩行ロボットUnitree Robotics B2
施設点検(変電所、ケーブルトンネル、化学プラント、水処理施設、水力発電所、鉱山)、困難な地形での救助、重量ペイロードやアームのベース。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- デモンストレーション · 2026-11
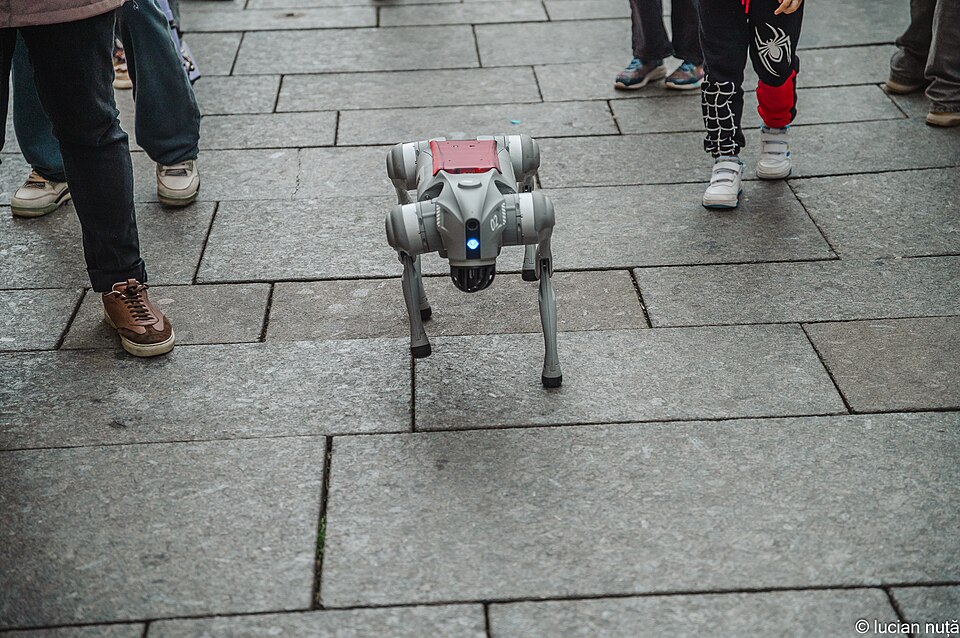
写真: Nuță Lucian · CC BY-SA 2.0 四足歩行ロボットUnitree Robotics Go2
消費者・教育向けの四足歩行ロボット:教育、研究、プロトタイピング(EDUバージョンは二次開発を完全にサポート)。Air、Pro、Xバージョンはアプリまたはコントローラーで操作します。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- デモンストレーション · 2023-07-12
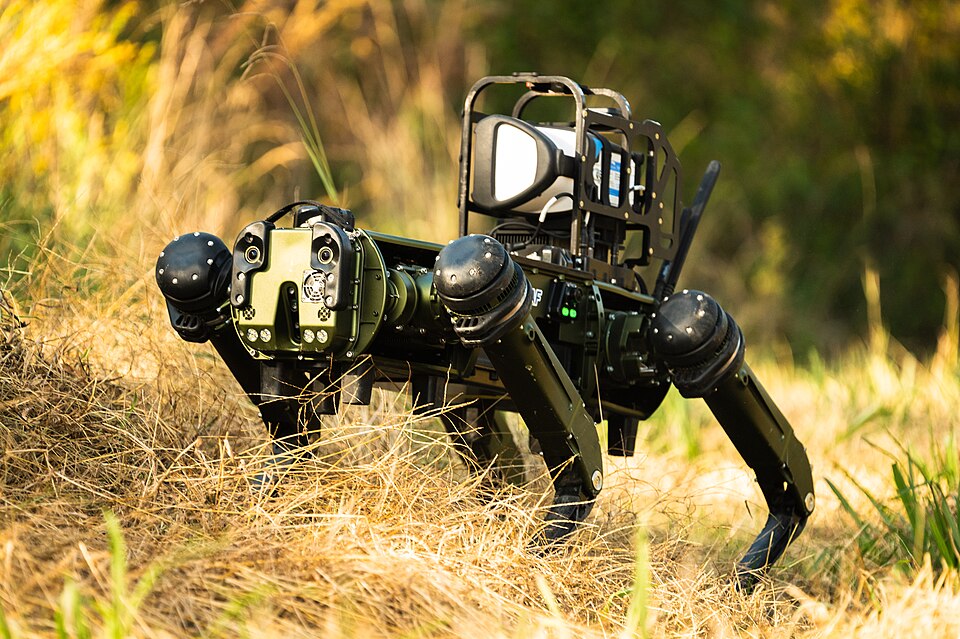
写真: U.S. Air Force photo by Senior Airman William Pugh · Public domain 四足歩行ロボットGhost Robotics Vision 60
基地や警備対象施設での境界パトロールと偵察、緊急時の支援、不整地での産業点検。アーム装着時は遠隔操作によるマニピュレーション(ドア、物体、爆発物処理)。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2024-01
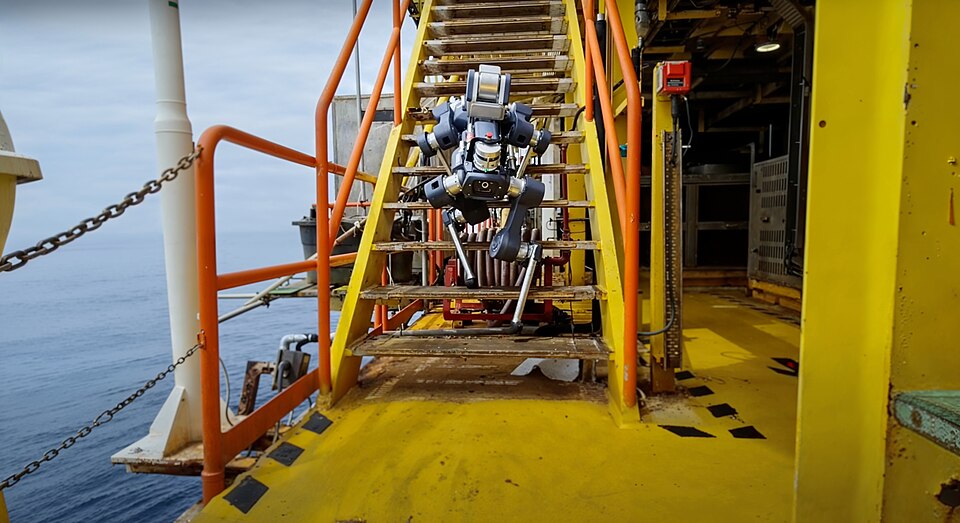
写真: Cvoellmy · CC BY-SA 4.0 四足歩行ロボットANYbotics ANYmal X
石油、ガス、化学プラントの爆発性雰囲気の可能性がある区域で定期点検巡回を行います:計器の読み取り、サーモグラフィ、音響による漏れ検知、ガス測定を行い、各測定値を対応する設備に記録します。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-10-27
模式図:自由ライセンスの写真はありません 四足歩行ロボットDEEP Robotics Jueying X30
電力施設(変電所、ケーブルトンネル、変換所)やその他のプラントを巡回して異常を検知します。メーカーは緊急時の偵察や施設のパトロールも用途に挙げています。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2025-02-14
模式図:自由ライセンスの写真はありません ヒューマノイドAgility Robotics Digit
倉庫や工場での反復的なトートの取り扱い:協働ロボットからトートを取り出してコンベヤーに載せる作業を、自律走行搬送ロボット(AMR)と連携して行います。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-10-26
模式図:自由ライセンスの写真はありません ヒューマノイドFigure AI Figure 02
生産ラインでのマニピュレーション。BMW Spartanburgでは、ビンやラックから板金部品を取り出して溶接治具に載せる作業(ピック&プレース)。
- 入手形態
- パイロットプログラム
- ライフサイクル
- 販売終了
- 最も確かなエビデンス
- パイロット · 2025-11-19
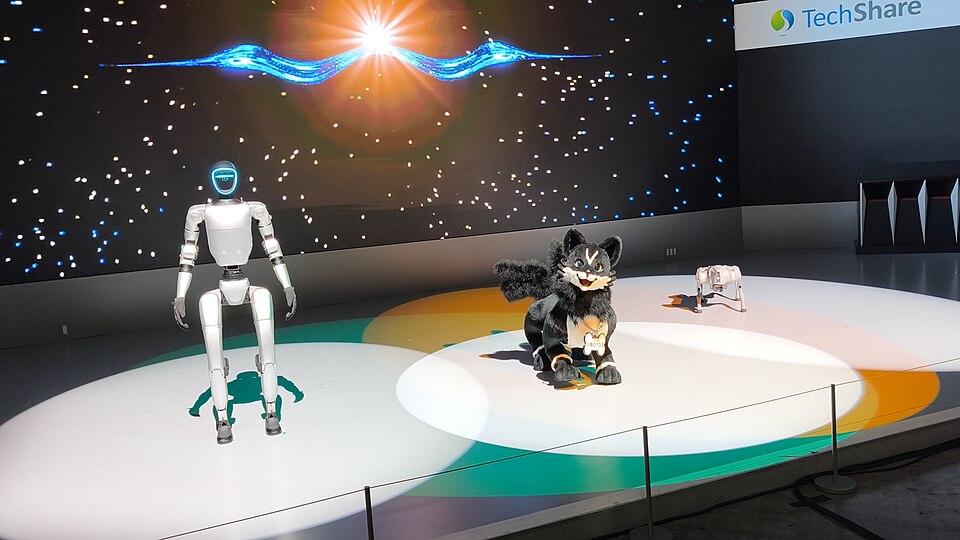
写真: RuinDig/Yuki Uchida · CC BY 4.0 ヒューマノイドUnitree Robotics G1
ヒューマノイドの研究開発プラットフォーム(移動、マニピュレーション、模倣学習、強化学習)。Unitreeは消費者・教育向けロボットに分類しています。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- デモンストレーション · 2024-06
模式図:自由ライセンスの写真はありません ヒューマノイドApptronik Apollo
工場や倉庫でのケース、部品、キットの取り扱い:組立ラインへの部品供給、小規模な組立作業、品質管理の支援、物流作業。
- 入手形態
- パイロットプログラム
- ライフサイクル
- 旧世代
- 最も確かなエビデンス
- パイロット · 2025-03
模式図:自由ライセンスの写真はありません ヒューマノイド1X Technologies NEO
家事とコンパニオン:1Xによれば、予定された家事のリスト(例:食器の片付け、浴室の掃除)をこなし、ドアを開け、物を取ってきて、照明をオン・オフし、音声で会話します。料理は当初制限されます。家庭内とその周辺の、しっかりした地面での使用を想定して設計されています。
- 入手形態
- パイロットプログラム
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- デモンストレーション · 2025-10
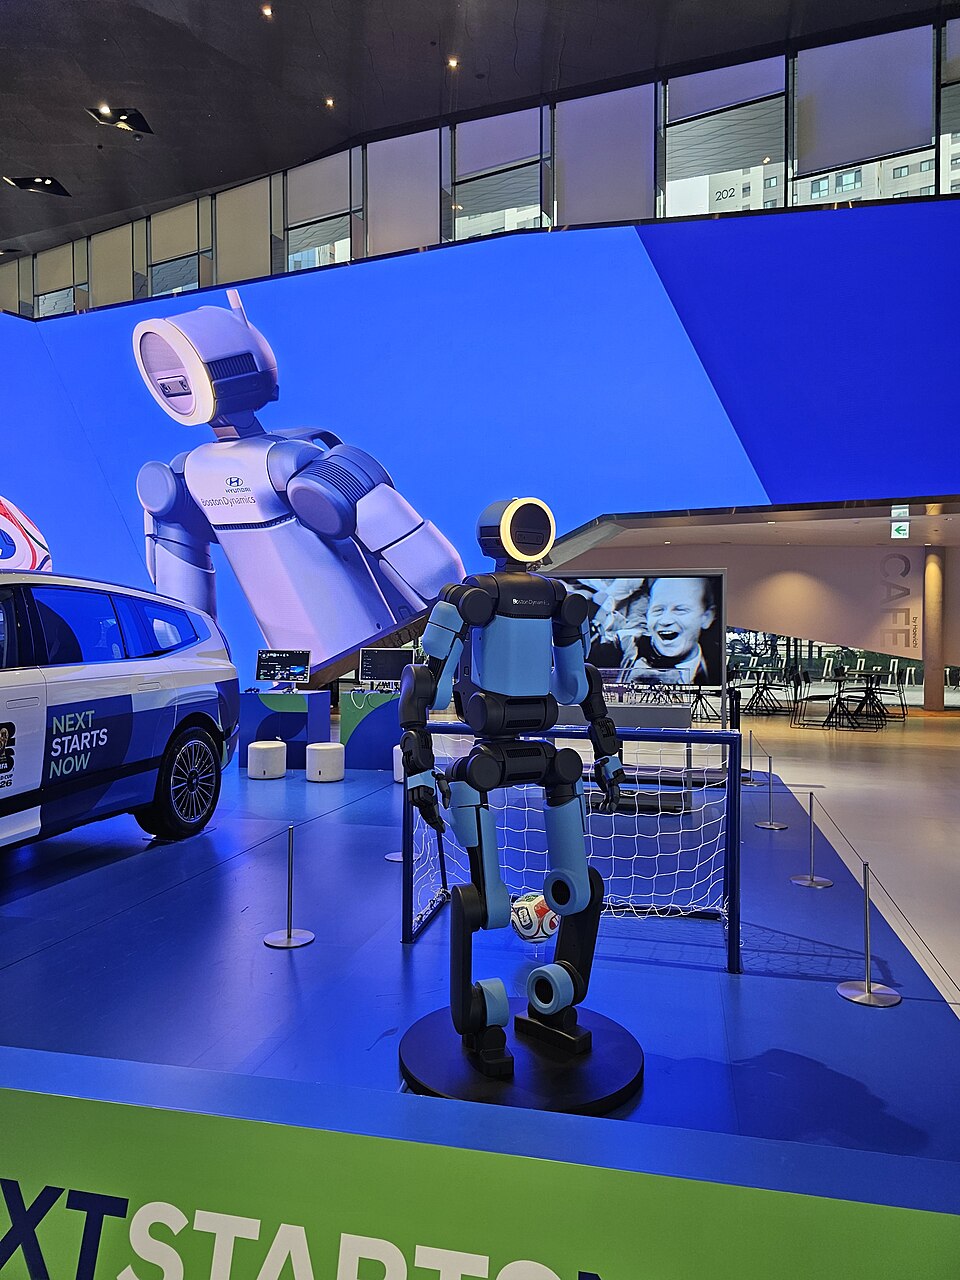
写真: Damian B Oh · CC BY-SA 4.0 ヒューマノイドBoston Dynamics Atlas
Boston Dynamicsによれば、工場や倉庫でのマテハン:部品のシーケンス、機械への材料供給(マシンテンディング)、オーダーフルフィルメント。Hyundaiでは組立前の自動車部品の物流とシーケンスを準備しています。部品の組立は2030年の目標です。
- 入手形態
- パイロットプログラム
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-09-21
模式図:自由ライセンスの写真はありません ヒューマノイドFigure AI Figure 03
Figureによれば、家庭(片付け、洗濯物たたみ、食洗機への食器の出し入れ、ベッドメイキング)と商用向けの汎用ヒューマノイド。BMWでは物流のシーケンス作業を行っています:薄肉の部品を1つずつ取り出して正しい位置に置き、重いカートをライン沿いに引いていきます。
- 入手形態
- パイロットプログラム
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-06-30
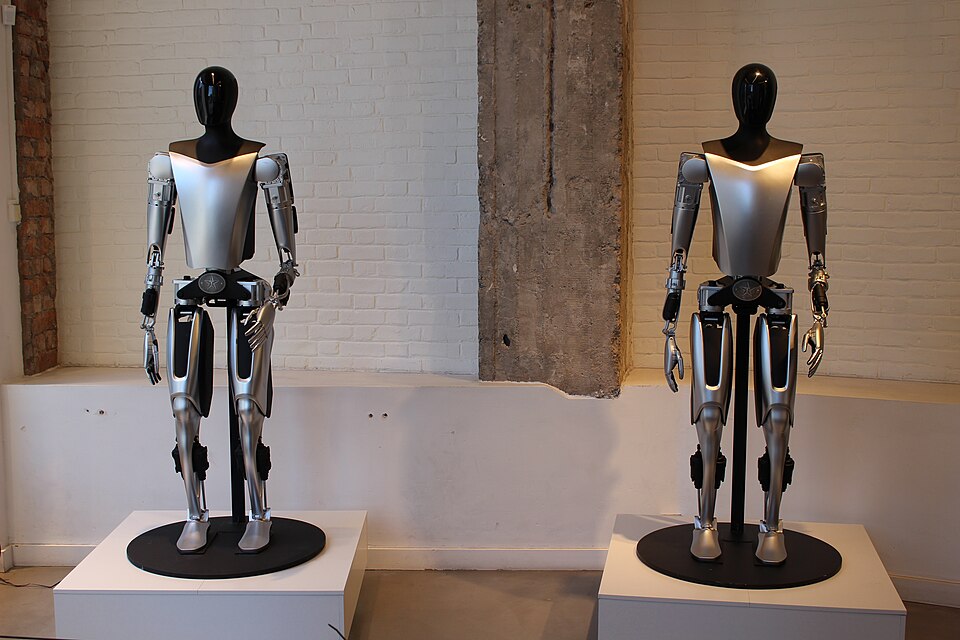
写真: Ulf Klingström (Ulkl) · Public domain ヒューマノイドTesla Optimus
Teslaによれば、汎用の自律型ヒューマノイド。マスク氏は、最初の顧客が危険で反復的な産業タスクに24時間体制で使用すると見込んでいます。同氏が2024年に挙げた家事(子守り、犬の散歩、芝刈り、買い物)は目標であり、実証された能力ではありません。
- 入手形態
- 社内システム
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- デモンストレーション · 2024-10-10
模式図:自由ライセンスの写真はありません ヒューマノイドAGIBOT A2
屋内での接客サービス:AGIBOTによれば、マーケティングと顧客対応、ショールームでの説明、スーパーマーケットでの案内、受付と問い合わせ対応。パフォーマンスや軽い物品の配布も行います。平坦な床面と穏やかな温度を想定して設計されています。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- デモンストレーション · 2025-11
模式図:自由ライセンスの写真はありません ヒューマノイドGalbot (Galaxy General Robot) Galbot G1
無人店舗、薬局、クイックコマースの倉庫での商品のピッキング、梱包、受け渡し、補充、棚卸し。Galbotは工場(部品の仕分けと組立、資材の移動、積み下ろし)や病院向けにも提供しています。グリッパー、吸着カップ、器用なハンドを交換可能。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-03
模式図:自由ライセンスの写真はありません ヒューマノイドHexagon Robotics (Hexagon AB) AEON
工場作業:Hexagonによれば、マニピュレーション、マシンテンディング、部品検査、リアリティキャプチャ(デジタルツイン)。文書化されたパイロットでは、複数の機械からなるステーションでの部品の積み込み、取り出し、検査(Schaeffler)と、高電圧バッテリーの組立および部品製造(BMWライプツィヒ)。
- 入手形態
- パイロットプログラム
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-06
模式図:自由ライセンスの写真はありません ヒューマノイドUBTECH Robotics Walker S2
工場・倉庫での作業:UBTECHによれば、自動車ライン、工場、物流、データ収集センターでの仕分け、積み込み、組立、検査、パレタイズ・デパレタイズ、床面から高さ1.8 mまでの間での最大15 kgの荷物の取り扱い。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-01
模式図:自由ライセンスの写真はありません モバイルマニピュレーターBoston Dynamics Stretch
倉庫の入荷ドックで、床積みされたトレーラーやコンテナから段ボールケースを荷下ろしし、テレスコピックコンベヤーに載せます。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2025-05-13
模式図:自由ライセンスの写真はありません モバイルマニピュレーターDexterity Mech
サイズがまちまちの箱で小包用トレーラーに積み込み、隙間がなく安定した荷壁を作ります。メーカーは荷下ろし、パレタイズ、デパレタイズ用にも提供しています。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2026-07-30
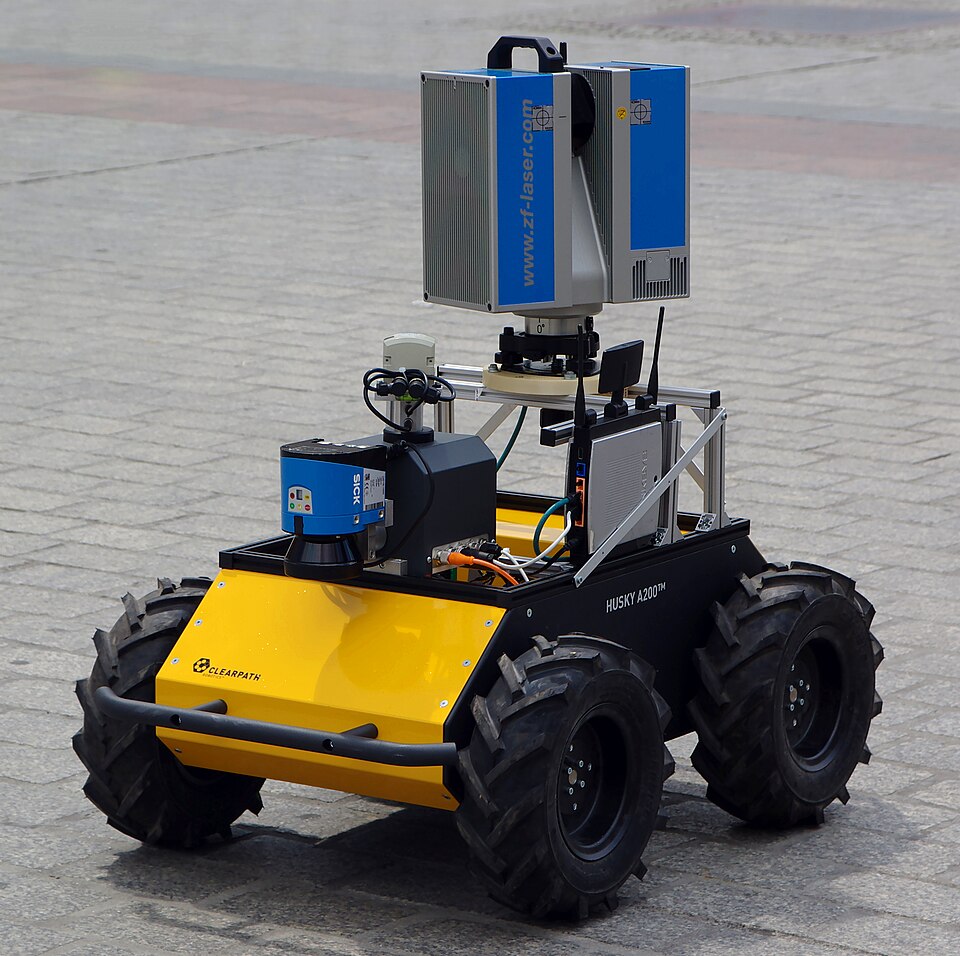
写真: Jakub Hałun · CC BY-SA 4.0 地上車両(UGV/AMR)Clearpath Robotics Husky A200
研究開発用の移動ベース:ユーザーが統合したセンサー、アーム、ペイロードを屋外で運び、ナビゲーション、マッピング、フィールド用途を試験します。
- 入手形態
- 商用製品
- ライフサイクル
- 旧世代
- 最も確かなエビデンス
- デモンストレーション · 2015-07
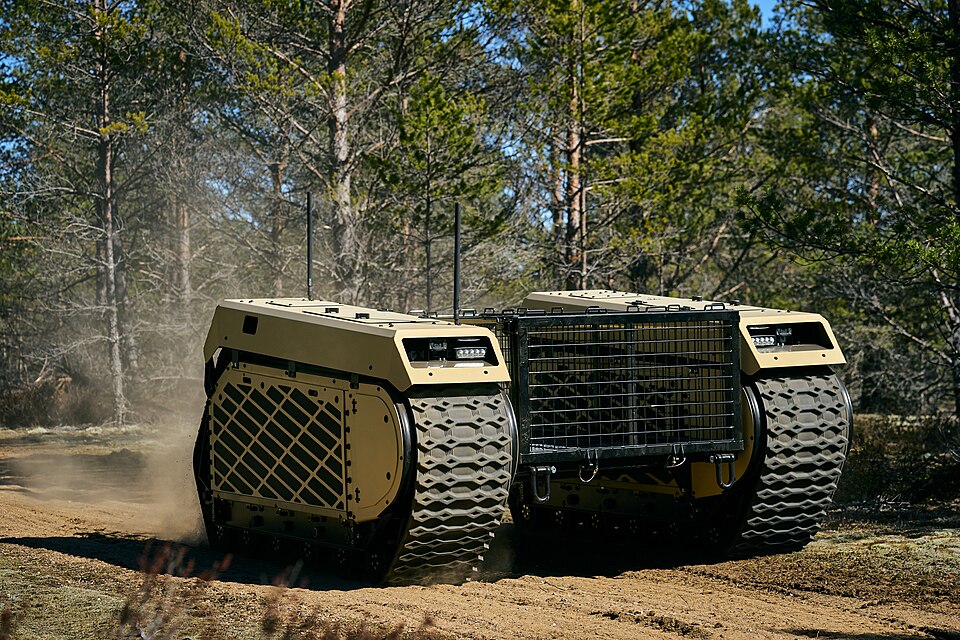
写真: Milrem Robotics · CC BY-SA 4.0 地上車両(UGV/AMR)Milrem Robotics THeMIS
軍の部隊を支援する無人地上車両:構成に応じて、貨物の運搬、負傷者の後送、ルートの啓開、爆発物の処理、武器や情報収集センサーの搭載を行います。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2022-12
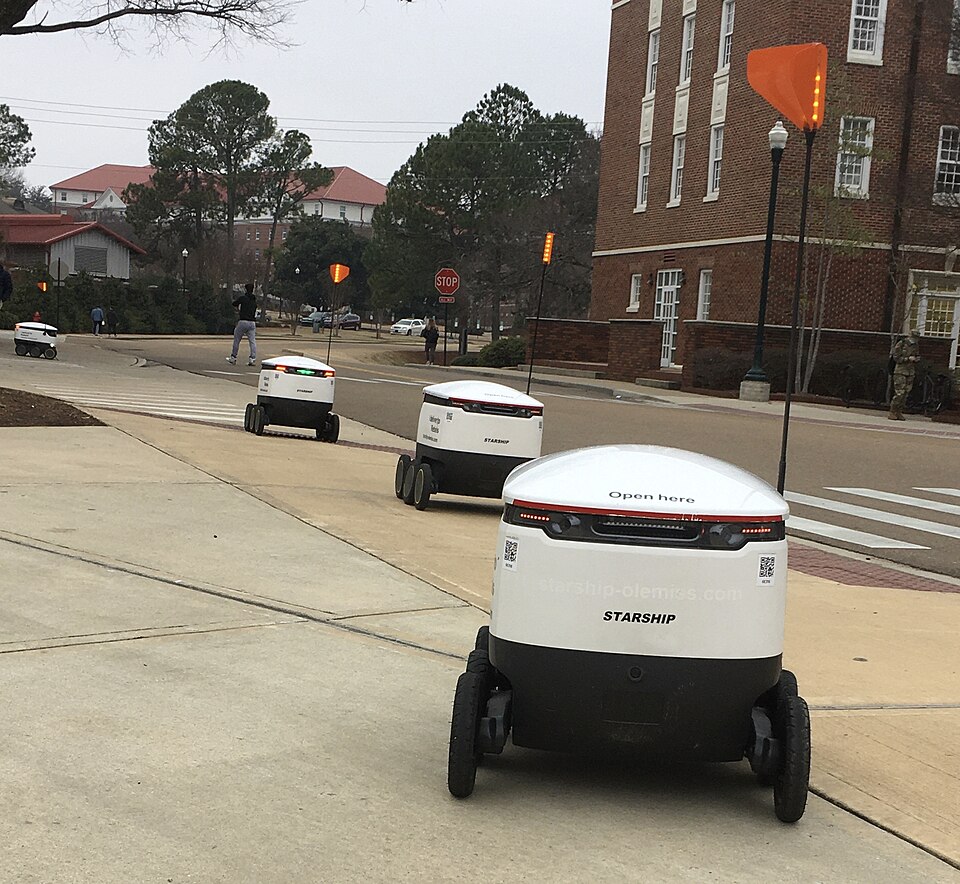
写真: HAL333 · CC BY-SA 4.0 地上車両(UGV/AMR)Starship Technologies Starship Delivery Robot
食品、食料品、日用品を歩道経由でラストマイル配送します。範囲は通常、店舗から2マイル(約3 km)以内です。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-04
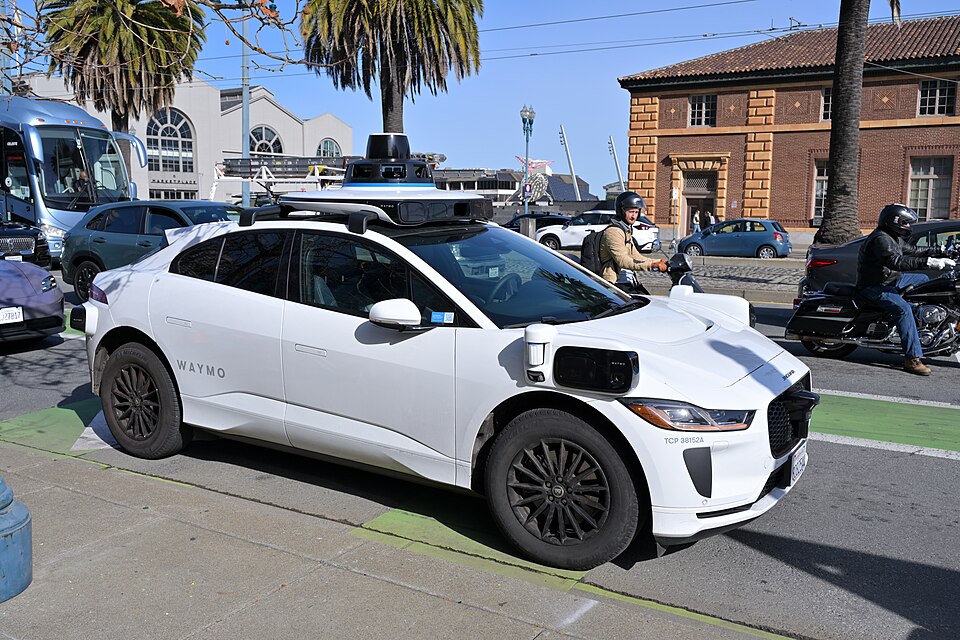
写真: 4300streetcar · CC BY 4.0 地上車両(UGV/AMR)Waymo Waymo Driver
Waymoが運行する都市部のエリア内で、有料ロボタクシーサービスとして乗用車をドライバーなしで運転します。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-03
模式図:自由ライセンスの写真はありません 地上車両(UGV/AMR)Built Robotics RPD 35
各杭頭のGPS座標を記した杭計画に基づき、太陽光発電所の追尾架台を支える鋼製H形杭を計画どおりの順序で打設し、打設した杭をすべて記録します。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- パイロット · 2025-04
模式図:自由ライセンスの写真はありません 地上車両(UGV/AMR)Dusty Robotics FieldPrinter 2
メジャーやチョークラインの代わりに、モデルから直接、壁、設備(MEP)、アンカー、貫通部、注記の墨出しを現場の床(主にコンクリートスラブ。木材、鋼材、TPO防水膜にも対応)に印字します。走行しながらスラブの高さを測定することもできます(Floor Elevation)。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2024-10-11
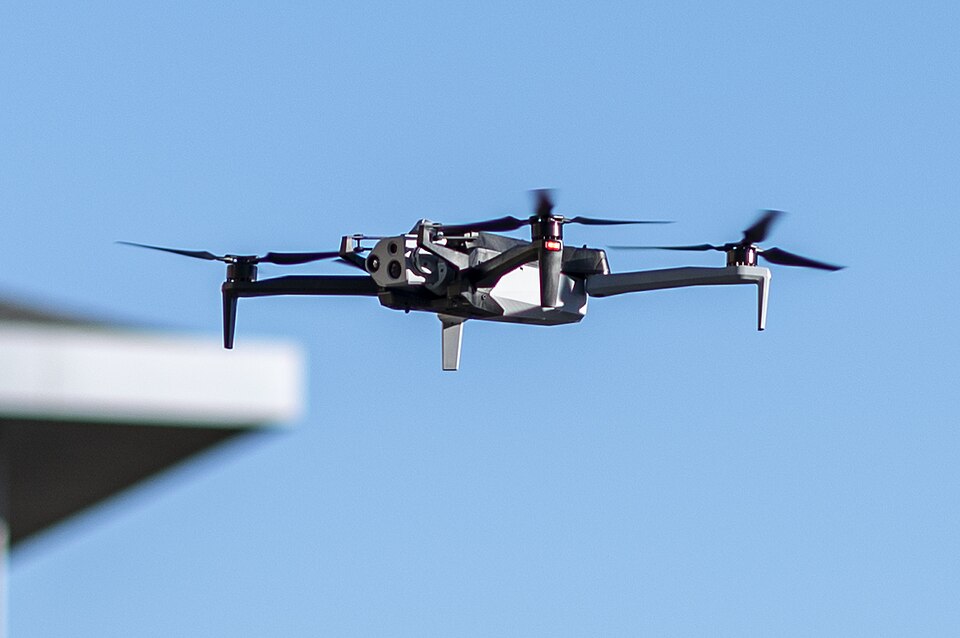
写真: Alexander Kubitza (U.S. Navy, DoD photo) · Public domain ドローン/空中ロボット(UAV)Skydio X10
可視光カメラとサーマルカメラによる点検、マッピング、警備、緊急対応。現地で操縦するか、ドックから離陸させて遠隔で運用します。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-07
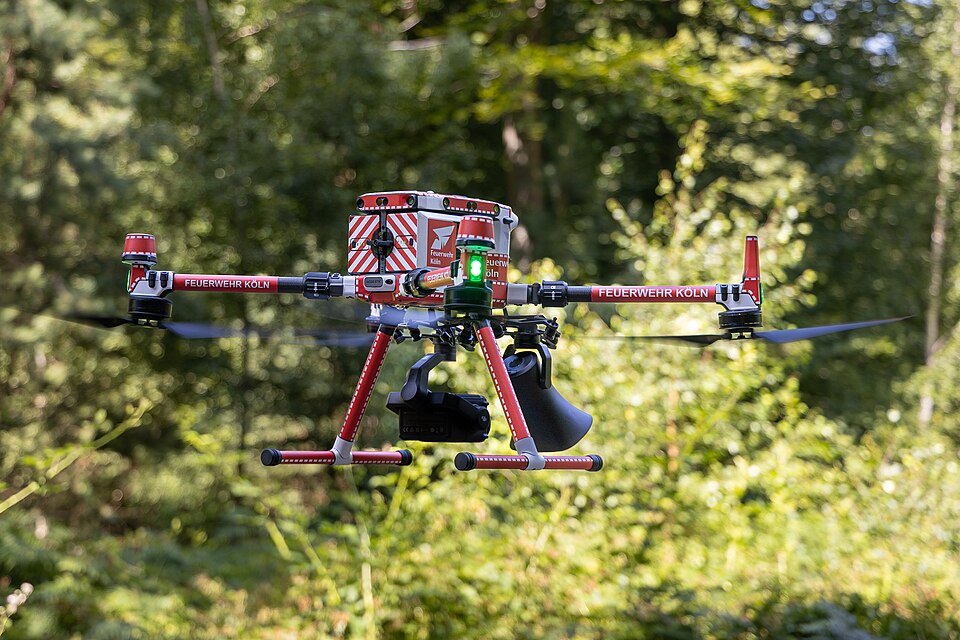
写真: Superbass · CC BY-SA 4.0 ドローン/空中ロボット(UAV)DJI Matrice 350 RTK
点検、マッピング、公共安全分野で、交換可能なペイロード(サーマル・ズームカメラ、LiDAR、フォトグラメトリ用カメラ、スポットライト、スピーカー)を運ぶ空中プラットフォーム。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-04
模式図:自由ライセンスの写真はありません ドローン/空中ロボット(UAV)Flyability Elios 3
人が立ち入ると危険な、GPSの届かない屋内閉鎖空間での目視、熱画像、超音波、放射線による点検とLiDAR測量。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2025-03
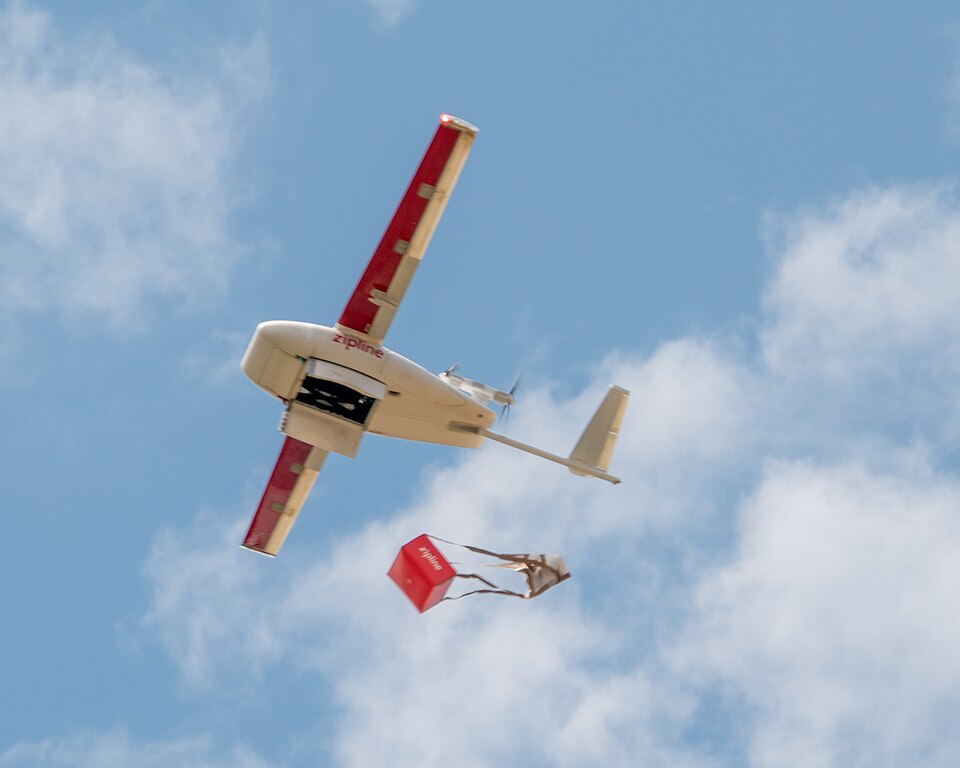
写真: Roksenhorn · CC BY-SA 4.0 ドローン/空中ロボット(UAV)Zipline Zip (Platform 1)
配送拠点から病院や医療施設へ、血液、ワクチン、医薬品を長距離配送し、パラシュートで荷物を投下します。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-08
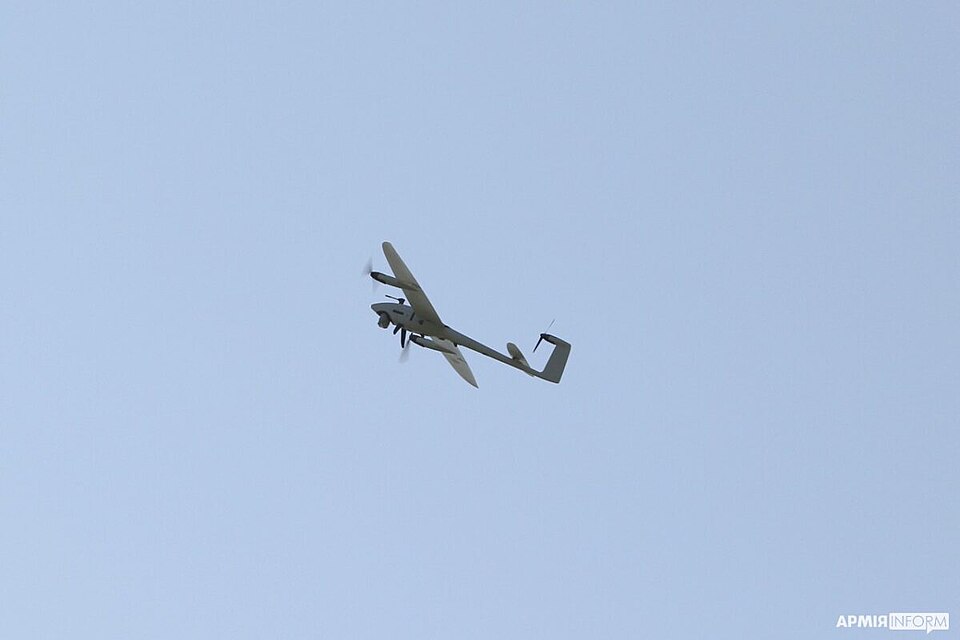
写真: АрміяInform (ArmyInform) · CC BY 4.0 ドローン/空中ロボット(UAV)Quantum Systems Vector
EO/IRセンサーによる中距離の情報収集・監視・偵察(ISR)。メーカーは捜索・救助、災害対応、法執行も用途に挙げています。
- 入手形態
- 商用製品
- ライフサイクル
- 現行世代
- 最も確かなエビデンス
- 実運用 · 2026-04
模式図:自由ライセンスの写真はありません ドローン/空中ロボット(UAV)Percepto Air Max
鉱山、石油・ガス施設、エネルギープラントで、現地にパイロットを置かずに、敷地内に設置したステーションから離着陸して、目視・熱画像による点検巡回、マッピング、ガス漏れ検知を行います。
- 入手形態
- 商用製品
- ライフサイクル
- 旧世代
- 最も確かなエビデンス
- 実運用 · 2023-06-12
動的比較マトリクス
ハードウェア、ペイロード、バッテリー稼働時間、堅牢性
任意の列で並べ替えられます。表には、現在のフィルターと範囲を満たすプラットフォームのみを表示します。
| 固定 | |||||||||
|---|---|---|---|---|---|---|---|---|---|
| ANYmal DANYbotics | QDR | L4 | 15 kgANYboticsの情報を転載した販売代理店によれば最大15 kg。条件は非公表 | 2 h満充電で90〜120分。航続距離約4…満充電で90〜120分。航続距離約4 km(一般的なミッションでは、ペイロードと点検ポイントにより最大約2 km) | 50 kg | IP67 | — | メーカー / 運用事業者 | |
| Starship Delivery RobotStarship Technologies | UGV | L4 | 10 kgWevolverによる最大積載量 | 18 hStarshipによれば1回の充電で18時間。ロボットは夜間に現地で充電 | 38 kg | — | — | メーカー / 運用事業者 | |
| Waymo DriverWaymo | UGV | L4 | ≈400 kg推定値:乗客と荷物 | ≈10 h1シフト分の稼働の推定値 | ≈2.2 t | — | — | メーカー / 運用事業者 | |
| Zip (Platform 1)Zipline | UAV | L4 | 1.8 kgZiplineによれば4 lb | ≈2 h推定:往復120マイル超(約193 km)を60…推定:往復120マイル超(約193 km)を60 mphで飛行すると約2時間。Ziplineは航続時間を公表していない | 20 kg | — | — | メーカー / 運用事業者 | |
| Air MaxPercepto | UAV | L3 | 未公表 | 未公表 | 9.5 kg | IP55 | — | メーカー / 運用事業者 | |
| ANYmal XANYbotics | QDR | L3 | 未公表 | 3 h1回の充電で「more than three…1回の充電で「more than three hours」、自律ドッキングあり。ANYboticsによれば暫定仕様で、変更の可能性あり。充電と窒素の再充填は危険区域外で行う | 未公表 | IP65 | — | 報道 / アグリゲーター | |
| B2Unitree Robotics | QDR | L3 | 40 kg歩行時の荷重(>40 kg)。静止時は≥120 kg | 5 h無負荷での連続歩行(>5 h)。20 kg搭載時は>4 h | 60 kg | IP67 | — | メーカー / 運用事業者 | |
| DigitAgility Robotics | HUM | L3 | 16 kg第三者のディレクトリによる。Agilityは公開の仕様書を出していない | 4 hAgilityによれば最大4時間(2025年3月のProMatで展示されたバージョン)。試験条件は非公表 | 65 kg | — | — | メーカー / 運用事業者 | |
| Figure 02Figure AI | HUM | L3 | 20 kgRobotics 24/7による。公式の仕様書なし | 5 hRobotics 24/7によれば5時間、試験条件なし。Figureによればバッテリーは2.25 kWh | 70 kg | — | — | 報道 / アグリゲーター | |
| Figure 03Figure AI | HUM | L3 | 20 kgFigureの製品ページによる、試験条件なし | 5 h製品ページによれば5時間、試験条件なし。台に乗ることで2…製品ページによれば5時間、試験条件なし。台に乗ることで2 kWのワイヤレス充電が可能で、Figureによればほぼ連続的な稼働が可能 | 61 kg | — | — | メーカー / 運用事業者 | |
| Galbot G1Galbot (Galaxy General Robot) | HUM | L3 | 10 kgGalbotによれば両アーム合計で10 kg(アーム1本当たり5 kg)、手首中心で測定。試験条件なし | 8 hGalbotによれば「8-Hour Operating…Galbotによれば「8-Hour Operating Time」、試験条件なし。自ら充電に戻る。アダプター充電3.5時間(48 V、30 Ahのバッテリー)。2025年1月の報道では最大10時間とされていた | 92.5 kg | IP54 | — | メーカー / 運用事業者 | |
| Jueying X30DEEP Robotics | QDR | L3 | 20 kg連続ペイロード | 4 h無負荷で約4時間、負荷時は約2.5時間。メーカーによれば実験室での値で、参考値にすぎない | 56 kg | IP67 | — | メーカー / 運用事業者 | |
| MechDexterity | MAN | L3 | 60 kgメーカーの現行ページによる両アームの合計。発表時(2025年3月)には130 lb(約59…メーカーの現行ページによる両アームの合計。発表時(2025年3月)には130 lb(約59 kg)、アーム1本当たり65 lb(29 kg)とされていた。垂直リーチ2.4 m超、アームスパン5.4 m | 未公表 | 未公表 | — | — | メーカー / 運用事業者 | |
| RPD 35Built Robotics | UGV | L3 | 18,144 kg杭運搬用スレッドの最大積載量(40,000…杭運搬用スレッドの最大積載量(40,000 lb)、種類により最大224本の杭。2026年の仕様書では、長さ9〜20 ft、最大1,000 lbの杭(W6、W8、W10断面)に対応。ウェブページでは10〜19 ft、600 lb、W6×7〜W8×28 | 未公表 | 65.32 t | — | — | メーカー / 運用事業者 | |
| SpotBoston Dynamics | QDR | L3 | 14 kg最大ペイロード | 90 min平均。アタッチメントに給電する場合は約60分。ペイロードと環境により変動 | 33.8 kg | IP54 | $74,500 | メーカー / 運用事業者 | |
| StretchBoston Dynamics | MAN | L3 | 23 kg真空グリッパーが取り扱えるケース1個当たりの最大重量(50…真空グリッパーが取り扱えるケース1個当たりの最大重量(50 lb)。運搬荷重ではない。辺の長さ15〜91 cmの直方体の段ボールケース | 16 hパンフレットによれば「up to 16…パンフレットによれば「up to 16 hours」。2022年、メーカーは16時間をオプションの大容量バッテリーによるものとし、標準バッテリーでは「more than a full shift」としていた。公称条件下で約2時間で90%まで急速充電 | 1.3 t | — | — | メーカー / 運用事業者 | |
| VectorQuantum Systems | UAV | L3 | ≈1.2 kg公表値なし。モジュール式EO/IRペイロード | 3 hVector…Vector AIの仕様書(2025年)と製品ページによれば、固定翼構成で180分超。マルチコプター構成では45分 | 9.5 kg | — | — | メーカー / 運用事業者 | |
| Vision 60Ghost Robotics | QDR | L3 | 10 kg公称ペイロード重量 | 3.2 h0.9 m/sで3.15時間の連続歩行(10 km、地形とペイロードにより変動)。待機21時間 | 51 kg | IP67 | — | メーカー / 運用事業者 | |
| X10Skydio | UAV | L3 | 0.39 kg4つのベイ合計でのアクセサリーの最大ペイロード | 40 min理想的な実験室条件下での最大飛行時間。最大ホバリング時間は35分 | 2.11 kg | IP55 | — | メーカー / 運用事業者 | |
| A2AGIBOT | HUM | L2 | 2 kgアーム1本当たりの定格荷重2 kg。A2…アーム1本当たりの定格荷重2 kg。A2 Ultraの仕様によれば、器用なハンドの把持力は手のひらを下に向けた状態で3 kg未満、フックグリップ(手のひらを上)で8 kg未満 | 2 hA2のページによれば2時間、条件なし。A2…A2のページによれば2時間、条件なし。A2 Ultraの仕様では、音声出力ありの立位で3時間、歩行で1.5時間。700 Whのバッテリー、ホットスワップ対応。充電2時間 | 69 kg | — | — | メーカー / 運用事業者 | |
| AEONHexagon Robotics (Hexagon AB) | HUM | L2 | 15 kgHexagon Roboticsの仕様書によれば、短時間で15 kg、連続運搬で8 kg。試験条件なし | 5 hHexagon Roboticsによれば「5 hours of autonomous work on…Hexagon Roboticsによれば「5 hours of autonomous work on a single charge」、試験条件なし。1分で自らバッテリーを交換 | 60 kg | — | — | メーカー / 運用事業者 | |
| ApolloApptronik | HUM | L2 | 25 kg | 4 h同社によれば、交換式バッテリー1個当たり約4時間 | 73 kg | — | — | 報道 / アグリゲーター | |
| AtlasBoston Dynamics | HUM | L2 | 30 kg持続荷重(反復持ち上げ)。仕様書によれば瞬間荷重50 kg、片手で20 kg | 4 h仕様書によれば、通常使用で4時間、重量物の持ち上げ時は2時間。約3分で自らバッテリーを交換(充電時間1.5時間) | 90 kg | IP67 | — | メーカー / 運用事業者 | |
| Elios 3Flyability | UAV | L2 | 0.15 kgLiDAR搭載時の、最大離陸質量2,500 gまでの余裕。LiDARなしでは600 g(2022年の仕様書) | 12 min…仕様書のバージョンにより11.5〜12.5分、ベイにペイロードなし、理想的な条件、新品バッテリー。LiDAR搭載時は約9分 | 2.41 kg | IP44 | — | メーカー / 運用事業者 | |
| FieldPrinter 2Dusty Robotics | UGV | L2 | 未公表 | 2 h連続使用時、Milwaukee M18 5.0…連続使用時、Milwaukee M18 5.0 Ahバッテリー1個当たり2〜3時間。走行の負荷、障害物の密度、印字頻度により変動。バッテリーは2個付属し、印字作業を中断せずにホットスワップ可能 | 10.4 kg | IP51 | — | メーカー / 運用事業者 | |
| G1Unitree Robotics | HUM | L2 | 2 kgアームの最大荷重、約2 kg(G1)、約3 kg(EDU)。アームの伸長により大きく変動 | 2 hメーカーによれば約2時間。9,000 mAhのクイックリリース式バッテリー | 35 kg | — | $13,500 | メーカー / 運用事業者 | |
| Go2Unitree Robotics | QDR | L2 | 8 kgPro、X、EDUで約8 kg(Airは約7 kg)。最大はバージョンにより約10〜12 kg | 90 min標準の8,000 mAhバッテリー(Air、Pro、X):1〜2時間。EDUは15,000…標準の8,000 mAhバッテリー(Air、Pro、X):1〜2時間。EDUは15,000 mAhバッテリーを搭載:2〜4時間 | 15 kg | — | — | メーカー / 運用事業者 | |
| Husky A200Clearpath Robotics | UGV | L2 | 75 kg最大ペイロード。全地形では20 kg | 3 hClearpathによる平均稼働時間(20 Ah、24 Vの密閉型鉛蓄電池)。ペイロードとアクセサリーにより変動 | 50 kg | IP44 | — | メーカー / 運用事業者 | |
| Matrice 350 RTKDJI | UAV | L2 | 2.7 kgDJIの製品ページによる最大ペイロード。最大離陸重量(9.2 kg)からバッテリー2個搭載時の6.47…DJIの製品ページによる最大ペイロード。最大離陸重量(9.2 kg)からバッテリー2個搭載時の6.47 kgを差し引いた値と一致。飛行時間が短くなる | 55 min約8 m/s、ペイロードなし、無風、バッテリー0%まで | 6.47 kg | IP55 | — | メーカー / 運用事業者 | |
| THeMISMilrem Robotics | UGV | L2 | 750 kgメーカーによる定格ペイロード。報道で引用された以前の仕様書では最大1,200 kg | 15 hハイブリッドモードで最大15時間、電動のみで最大1.5時間 | 1.82 t | — | — | メーカー / 運用事業者 | |
| Walker S2UBTECH Robotics | HUM | L2 | 15 kgUBTECHによれば、高さ0〜1.8 mの作業空間で15…UBTECHによれば、高さ0〜1.8 mの作業空間で15 kgを取り扱い可能。各ハンドの把持力は最大7.5 kg(指では1 kg)。試験条件は非公表 | 未公表…UBTECHはバッテリー1個当たりの稼働時間を公表していない。2個のバッテリーと交換ステーションを使い、約3分で自らバッテリーを交換するとしている | 70 kg | — | — | メーカー / 運用事業者 | |
| NEO1X Technologies | HUM | L1 | 25 kg運搬荷重:55 lb(約25 kg)。同じ仕様表によれば、持ち上げ能力は154 lb(約69.9…運搬荷重:55 lb(約25 kg)。同じ仕様表によれば、持ち上げ能力は154 lb(約69.9 kg)、アームのペイロードは18 lb(約8.2 kg)。条件は非公表 | 4 h1Xの仕様表によれば4時間、試験条件なし。急速充電は稼働1時間当たり6分。仕様表ではバッテリー842…1Xの仕様表によれば4時間、試験条件なし。急速充電は稼働1時間当たり6分。仕様表ではバッテリー842 Wh、同じページのFAQでは0.75 kWh | 29.9 kg | IP44 | $20,000 | メーカー / 運用事業者 | |
| OptimusTesla | HUM | L1 | 未公表 | 未公表 | 未公表 | — | — | メーカー / 運用事業者 |
≈ 編集部推定
各値の下に測定条件を記載しています。ペイロードと稼働時間はそれぞれ独立した最大値であり、最大ペイロード時の稼働時間はこれより短くなります。
並列比較ツール
最大3つのプラットフォームを正面から比較
チャート、マトリクス、または各ロボットの詳細ページからプラットフォームを固定してください。このページのリンクには選択内容が保持されるため、そのまま共有できます。
| 並列比較ツール | 空き枠 | 空き枠 | 空き枠 |
|---|---|---|---|
| 自律レベル | — | — | — |
| 知覚モジュール | — | — | — |
| 稼働時間 | — | — | — |
| ペイロード | — | — | — |
| 理想的なビジネスケース | — | — | — |
| 重量 | — | — | — |
| 最高速度 | — | — | — |
| IP保護等級 | — | — | — |
| 協調 | — | — | — |
| 主要な制御モード | — | — | — |
まだプラットフォームが固定されていません。マトリクスで最大3つにチェックを入れるか、チャートの線をクリックしてください。
詳細ビュー
平行座標と自律性×連携のマトリクスで、当サイトのフレームワークの軸に沿って比較できます。軸上をドラッグして絞り込めます。
各仕様シートは出典にリンクし、測定条件を明記しています(改訂 2026-11)。メーカーの数値は公表条件下での最大値であり、同時に達成される値ではありません。≈ の付いた値は、一貫した公開数値が存在しないため編集部が推定したものです。購入を決定する前に、メーカーに確認してください。
方法論とエビデンスレベル →