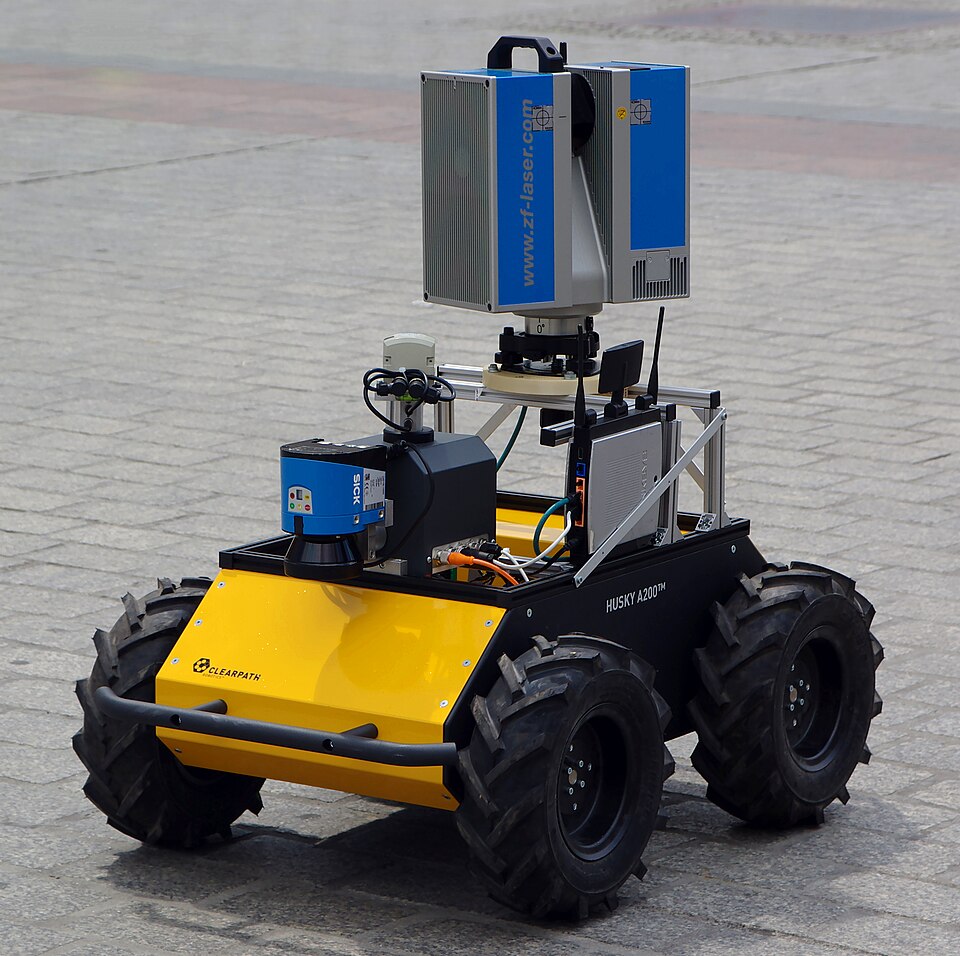
Clearpath Robotics Husky A200
ROS対応の研究用UGV(A200ではROS 1 Noetic)。ClearpathはLiDAR、カメラ、マニピュレーターアームなどのアクセサリーを提供しています。後継のA300モデルでは、ペイロード(100 kg)と速度(2 m/s)が向上しています。
- 年
- 2013
- 原産国
- カナダ
- 自律性
- L2 · 誘導型自律 ⓘ
- データセットの改訂
- 2026-11 · 方法論とエビデンスレベル
できること、人の助けが必要な場面、そして裏付けとなるエビデンス
ロボットが単独でできること、人が介入する場面、記録されている実運用、入手方法をまとめています。製品ページがあるだけでは、販売中であることも完全自律であることも示せません。
- 1 · タスク
- 研究開発用の移動ベース:ユーザーが統合したセンサー、アーム、ペイロードを屋外で運び、ナビゲーション、マッピング、フィールド用途を試験します。
- 2 · タスク別の自律性
単独で行うこと
A200ベースはコンピューターも自律ソフトウェアも搭載せずに出荷されます(仕様書ではコンピューターは「Not Included」)。単独で何ができるかは、ユーザーがROS上に統合するソフトウェア次第です。メーカーによれば、ClearpathのOutdoorNavソフトウェアを搭載したHusky Observer構成では、反復可能な自律ミッションを実行し、障害物を迂回します。
人が介入すること
遠隔操作用のPS4コントローラーが付属します。センサーとソフトウェアの統合はユーザーが行います。Husky Observerでは、オペレーターがグラフィカルインターフェースでミッションを設定し、ブラウザーから操作できます。[Clearpath Robotics][Clearpath Robotics]
- 3 · 最も確かなエビデンス
デモンストレーション2015-07
チリ大学とAMTCの研究プロジェクト:A300以前の2015年にClearpathが公表した事例によれば、Huskyが3Dレーザーとミリ波レーダーを搭載して鉱山でデータを記録しました。継続的な実運用の記録はありません。ある鉱山会社が関心を示していましたが、購入は確認されていません。[Clearpath Robotics, 2015]
- 4 · 入手形態
- 商用製品
商用プラットフォームとして販売されていました。2026年11月に閲覧したClearpathのページでは、見積もり対象のHuskyはA300で、A200は比較表で前バージョンとして、またサイトのメニューで「Husky A200 Observer」のベースとして掲載されています。
- 5 · ライフサイクル
- 旧世代
ClearpathはHusky A300を新モデル、A200を「the previous version」として紹介しており、旧HuskyのURLはA300のページにリダイレクトされます。この仕様シートの数値はA200のものです。
[Clearpath Robotics][Clearpath Robotics][Clearpath Robotics]
稼働の様子
メーカーまたは運用事業者の公式チャンネルの動画です。公開側が選んだ内容であり、独立した検証ではありません。
仕様シート
公表条件下でのメーカー最大値であり、同時に達成される値ではありません。各値の下に測定条件を記載しています。
- 重量
- 50 kg
- ペイロード
- 75 kg
- 最大ペイロード。全地形では20 kg
- 稼働時間
- 3 h
- Clearpathによる平均稼働時間(20 Ah、24 Vの密閉型鉛蓄電池)。ペイロードとアクセサリーにより変動
- 最高速度
- 1 m/s
- IP保護等級
- IP44
主要な出典の質: メーカー / 運用事業者
仕様の裏付け:[Clearpath Robotics]
タクソノミー・プロファイル
リファレンスフレームワークの4つの軸におけるプラットフォームの位置づけ。
自律性
誘導型自律- L0
- L1
- L2
- L3
- L4
- L5
定められたルート上での自律走行と基本的な障害物回避。
協調
スタンドアロン- スタンドアロン
- 協調型
- 協働スウォーム
ロボット間通信なし。各ユニットが単独で稼働します。
制御
主要: 監視付きミッション- FPV
- 遠隔操作
- 監視下
- BVLOS
- RL/VLA
対応: 遠隔操作 · 監視付きミッション
知覚
4種類のセンシングモダリティ- 3D LiDAR
- ステレオカメラ/VIO
- GNSS/RTK
- IMU
運用環境
- 農業/農地
- 工業プラント
- 地下鉱山
業種
- インフラ点検
- 農業
- 鉱業
理想的なビジネスケース
屋外ナビゲーションのテストベッド