Boston Dynamics Atlas
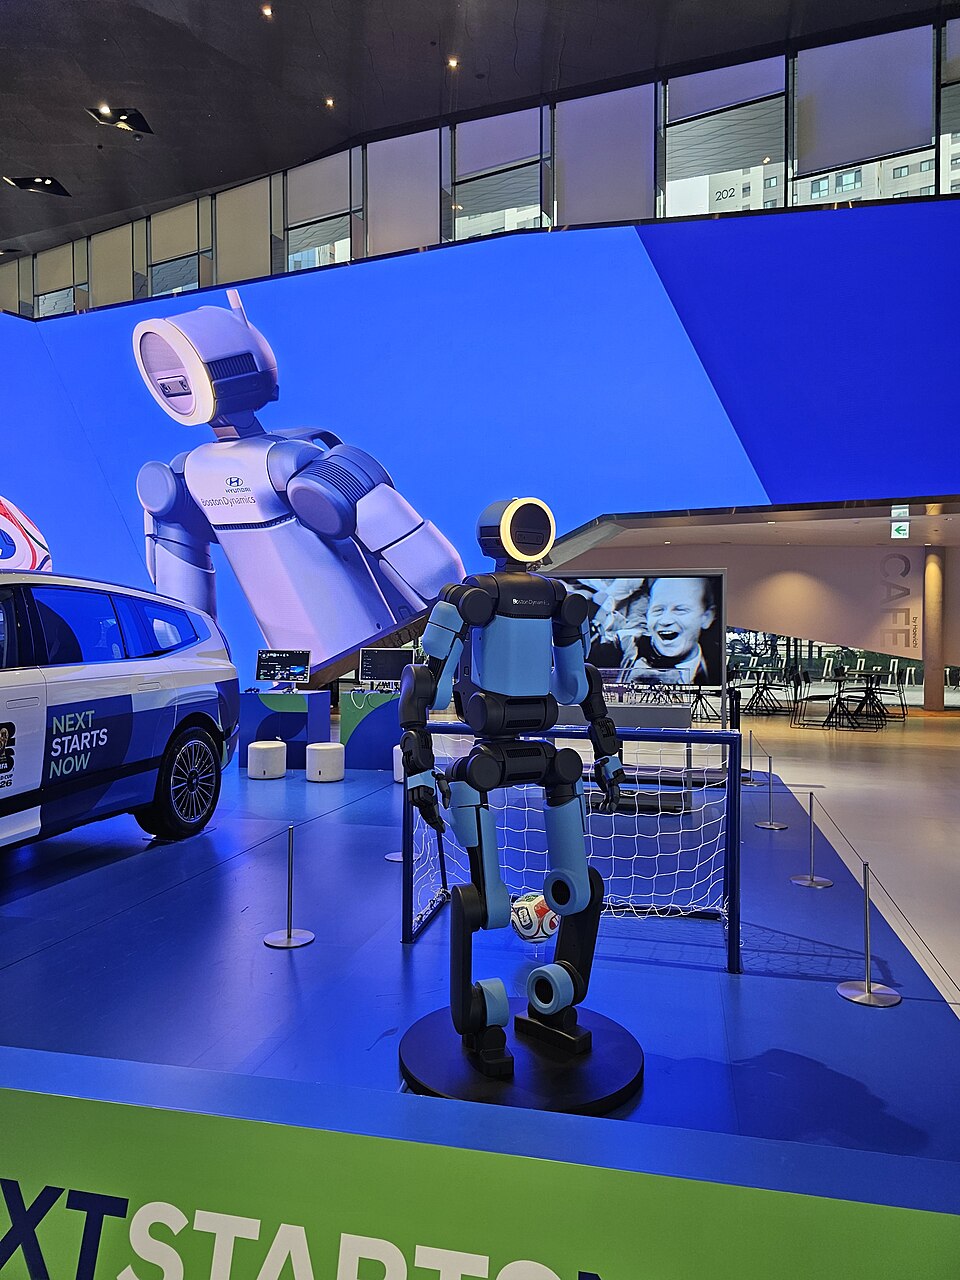
Atlasの電動バージョン。油圧式Atlasの引退に伴い2024年4月に発表され、2026年1月にBoston Dynamicsが産業向けの製品版を発表しました。最初の顧客はHyundaiです。2026年9月から、Metaplant America工場(米国ジョージア州)内のアプリケーションセンターで、複数のAtlasが自動車部品のシーケンス作業の訓練を受けています。
- 年
- 2024
- 原産国
- アメリカ合衆国
- 自律性
- L2 · 誘導型自律 ⓘ
- データセットの改訂
- 2026-11 · 方法論とエビデンスレベル
できること、人の助けが必要な場面、そして裏付けとなるエビデンス
ロボットが単独でできること、人が介入する場面、記録されている実運用、入手方法をまとめています。製品ページがあるだけでは、販売中であることも完全自律であることも示せません。
- 1 · タスク
- Boston Dynamicsによれば、工場や倉庫でのマテハン:部品のシーケンス、機械への材料供給(マシンテンディング)、オーダーフルフィルメント。Hyundaiでは組立前の自動車部品の物流とシーケンスを準備しています。部品の組立は2030年の目標です。
- 2 · タスク別の自律性
単独で行うこと
Boston Dynamicsによれば、「with minimal supervision」で自律的に作業し、自ら充電ステーションに向かって自分でバッテリーを交換し、人が一定の半径内に入ると一時停止します(物理的な柵のない運用)。メーカーは自律性の指標や成功率を公表していません。
人が介入すること
自律モードのほか、VRヘッドセット(遠隔操作)やタブレットでも操作できます。オペレーターはOrbitプラットフォームから監視と作業の割り当てを行い、顧客ごとのタスクは現場で訓練されます。APによれば、初の公開デモ(CES、2026-01-05)ではエンジニアが遠隔で操縦しました。[Boston Dynamics, 2026][Boston Dynamics, 2026][Boston Dynamics][AP, 2026]
- 3 · 最も確かなエビデンス
パイロット2026-09-21
Hyundaiとのパイロット。Boston Dynamicsは、2025年にHyundaiでの導入を完了したとしており、2026-09-21にMetaplant America(ジョージア州)にRobotics Metaplant Application Centerを開設しました。そこではAtlasが実環境で部品の物流とシーケンスの訓練を受けています。APによれば、Boston Dynamicsは2028年までに同工場に導入する見込みです。稼働時間、作業量、生産性のデータは公表されていません。[Boston Dynamics, 2026][Boston Dynamics, 2026][AP, 2026]
- 4 · 入手形態
- パイロットプログラム
価格は非公表。Boston Dynamicsは少数の初期導入顧客から開始しています:Hyundai(最初の顧客で筆頭株主)と、Gemini Roboticsモデルの統合用にロボットを受け取るGoogle DeepMindです。現在の導入ではなくHyundaiの目標:「over the next few years」でHyundaiとKiaの工場に25,000台、年間30,000台のロボットを生産できる米国工場。
- 5 · ライフサイクル
- 現行世代
2011年にDARPAのプロジェクトとして始まり、2024年4月に引退した研究用ヒューマノイドである油圧式Atlas(HD Atlas)ではありません。電動Atlasの製品版は2026年1月に発表されましたが、2026年9月の時点でもBoston Dynamicsはこれを「electric humanoid platform currently in development」と説明していました。
[Boston Dynamics][TechCrunch, 2024][Engadget, 2026][Boston Dynamics, 2026]
稼働の様子
メーカーまたは運用事業者の公式チャンネルの動画です。公開側が選んだ内容であり、独立した検証ではありません。
仕様シート
公表条件下でのメーカー最大値であり、同時に達成される値ではありません。各値の下に測定条件を記載しています。
- 重量
- 90 kg
- Boston Dynamicsの仕様書による(2026-10-15改訂)
- ペイロード
- 30 kg
- 持続荷重(反復持ち上げ)。仕様書によれば瞬間荷重50 kg、片手で20 kg
- 稼働時間
- 4 h
- 仕様書によれば、通常使用で4時間、重量物の持ち上げ時は2時間。約3分で自らバッテリーを交換(充電時間1.5時間)
- 高さ
- 1.9 m
- 仕様書による。リーチ2.3 m
- IP保護等級
- IP67
- 仕様書による。メーカーによれば、水を吹き付けたり拭き取ったりして清掃可能
- 動作温度範囲
- -20 … 40 °C
- 仕様書による動作温度
主要な出典の質: メーカー / 運用事業者
仕様の裏付け:[Boston Dynamics, 2026][Boston Dynamics][Boston Dynamics, 2026]
タクソノミー・プロファイル
リファレンスフレームワークの4つの軸におけるプラットフォームの位置づけ。
自律性
誘導型自律- L0
- L1
- L2
- L3
- L4
- L5
定められたルート上での自律走行と基本的な障害物回避。
協調
協調型- スタンドアロン
- 協調型
- 協働スウォーム
基地局または中央サーバーを介して状態とテレメトリを共有します。
制御
主要: 監視付きミッション- FPV
- 遠隔操作
- 監視下
- BVLOS
- RL/VLA
対応: 遠隔操作 · 監視付きミッション
知覚
2種類のセンシングモダリティ- RGBカメラ
- 触覚/ハプティクスセンサー
運用環境
- 工業プラント
- 倉庫/物流
業種
- 高度なマニピュレーション
- 物流・ラストマイル
理想的なビジネスケース
工場での部品シーケンスとマテハン(パイロット)
類似のプラットフォーム
- Agility RoboticsDigit倉庫でのトートの取り扱いL3 · 4 h · 65 kg
- Figure AIFigure 02生産ラインでのマニピュレーション(パイロット)L3 · 5 h · 70 kg
- Unitree RoboticsG1マニピュレーションとsim-to-realの研究L2 · 2 h · 35 kg
- ApptronikApolloケースの取り扱いとキッティングL2 · 4 h · 73 kg
- 1X TechnologiesNEO遠隔支援付きの簡単な家事(アーリーアクセス)L1 · 4 h · 29.9 kg
- Figure AIFigure 03工場での部品シーケンス(パイロット)、家事(開発中)L3 · 5 h · 61 kg
- TeslaOptimus反復的な産業タスク(表明された目標。生産的な使用の記録なし)L1 · 未公表 · 未公表
- AGIBOTA2平坦な屋内公共空間での受付・案内L2 · 2 h · 69 kg
- Galbot (Galaxy General Robot)Galbot G1店舗・薬局でのオーダーピッキングと補充L3 · 8 h · 92.5 kg
- Hexagon Robotics (Hexagon AB)AEON工場でのマシンテンディングと部品検査(パイロット)L2 · 5 h · 60 kg
- UBTECH RoboticsWalker S2工場や倉庫での箱の取り扱いと運搬(メーカーによる)L2 · 未公表 · 70 kg