02Taxonomie et explorateur de plateformes
Chaque robot, situé sur les quatre axes qui comptent
Filtrez des plateformes réelles par environnement opérationnel, tracez leur profil en autonomie, réseaux, perception et commande, et comparez jusqu’à trois modèles face à face.
Filtres dynamiques multimodaux
Catalogue
Les robots et à quoi ils servent
Chaque carte résume la tâche, le moyen de se le procurer et la preuve publique la plus solide. Ouvrez la fiche pour les conditions, les sources et les limites.
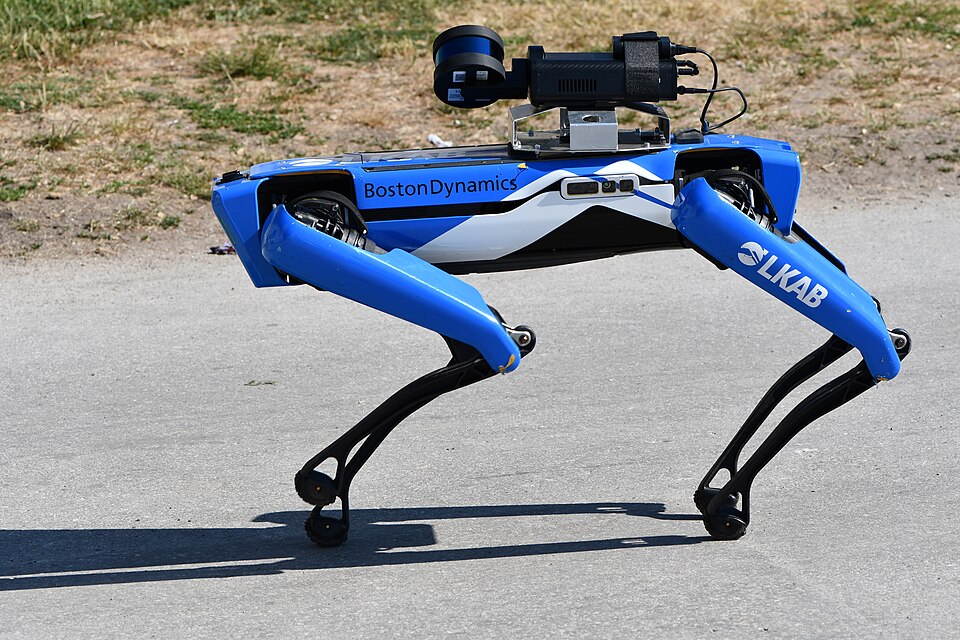
Photo: Tore Danielsson (WMSE) · CC BY-SA 4.0 QuadrupèdeBoston Dynamics Spot
Rondes d’inspection répétables (thermographie, inspection visuelle et acoustique, numérisation laser) dans des sites industriels, des postes électriques et des chantiers, et investigation à distance de zones dangereuses.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2022
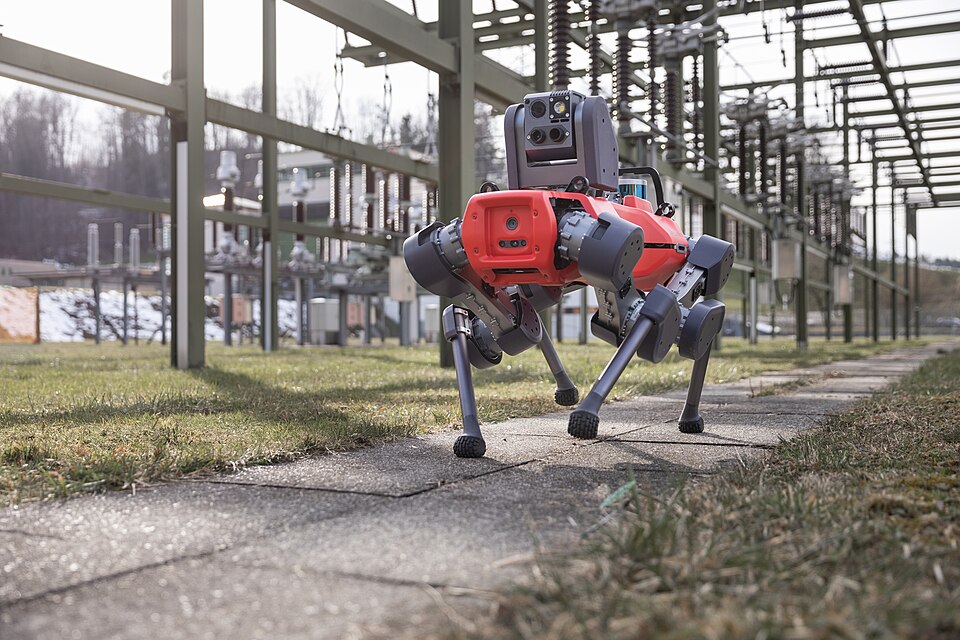
Photo: Cvoellmy · CC BY-SA 4.0 QuadrupèdeANYbotics ANYmal D
Rondes d’inspection autonomes dans des sites de l’énergie, des procédés, des mines et de la métallurgie : lecture d’instruments, thermographie, mesures acoustiques et, avec des charges utiles optionnelles, détection de gaz.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-06
Illustration schématique : aucune photo sous licence libre QuadrupèdeUnitree Robotics B2
Inspection d’installations (postes électriques, galeries de câbles, usines chimiques, stations de traitement d’eau et centrales hydroélectriques, mines), sauvetage en terrain difficile et base pour des charges utiles lourdes ou un bras.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Démonstration · 2026-11
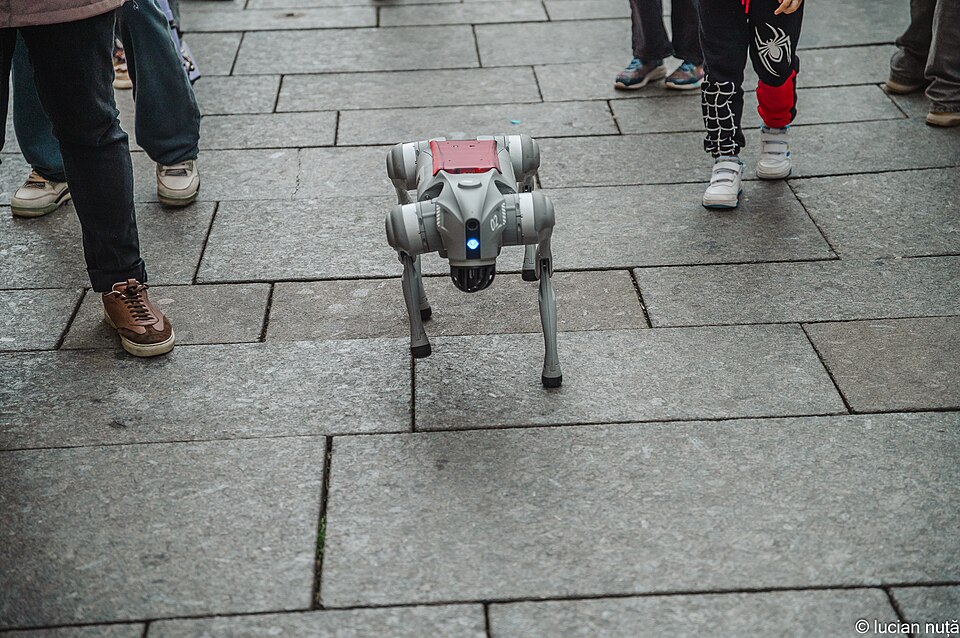
Photo: Nuță Lucian · CC BY-SA 2.0 QuadrupèdeUnitree Robotics Go2
Quadrupède grand public et éducatif : enseignement, recherche et prototypage (la version EDU prend entièrement en charge le développement secondaire) ; les versions Air, Pro et X se pilotent depuis l’application ou la télécommande.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Démonstration · 2023-07-12
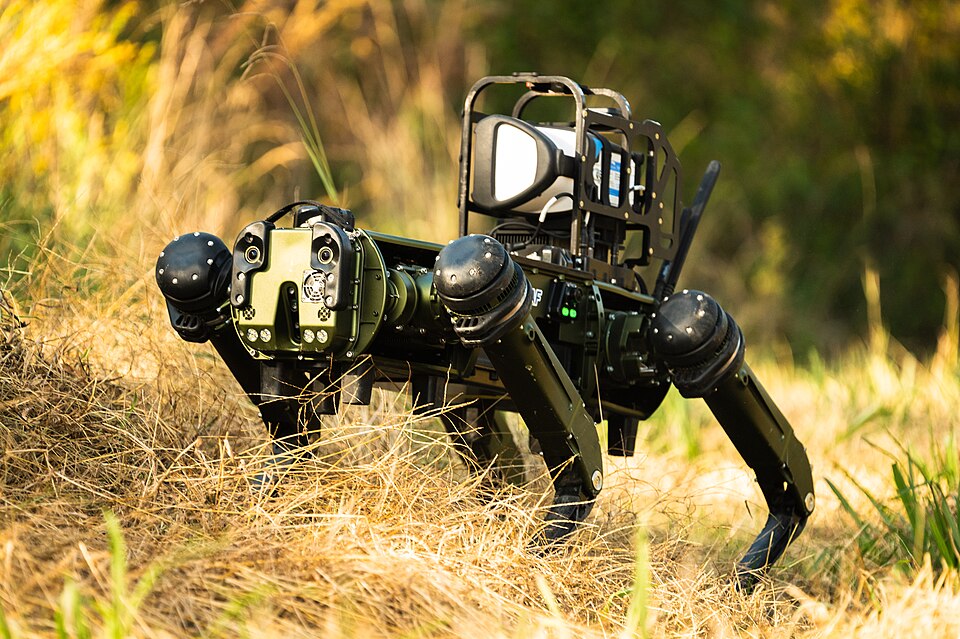
Photo: U.S. Air Force photo by Senior Airman William Pugh · Public domain QuadrupèdeGhost Robotics Vision 60
Patrouille périmétrique et reconnaissance sur des bases et des sites sécurisés, appui en situation d’urgence et inspection industrielle en terrain accidenté ; avec un bras, manipulation téléopérée (portes, objets, neutralisation d’engins explosifs).
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2024-01
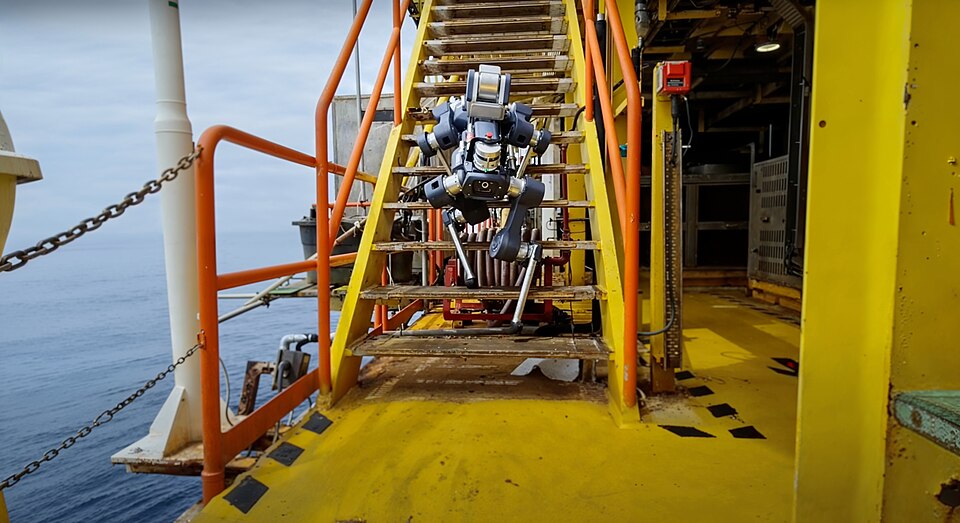
Photo: Cvoellmy · CC BY-SA 4.0 QuadrupèdeANYbotics ANYmal X
Effectuer des rondes d’inspection de routine dans les zones à atmosphère potentiellement explosive des sites pétroliers, gaziers et chimiques : lecture d’instruments, thermographie, détection acoustique de fuites et mesure de gaz, en rattachant chaque relevé à son équipement.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-10-27
Illustration schématique : aucune photo sous licence libre QuadrupèdeDEEP Robotics Jueying X30
Patrouiller dans des installations électriques (postes, galeries de câbles, stations de conversion) et d’autres sites à la recherche d’anomalies ; le fabricant le destine aussi à la reconnaissance en situation d’urgence et à la surveillance de sites.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2025-02-14
Illustration schématique : aucune photo sous licence libre HumanoïdeAgility Robotics Digit
Manutention répétitive de bacs dans les entrepôts et les usines : les prendre sur des cobots et les déposer sur des convoyeurs, en coordination avec des robots mobiles autonomes (AMR).
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-10-26
Illustration schématique : aucune photo sous licence libre HumanoïdeFigure AI Figure 02
Manipulation sur ligne de production. Chez BMW Spartanburg, charger des pièces de tôlerie depuis des bacs ou des racks sur des gabarits de soudage (tâche de prise et dépose).
- Accès
- Programme pilote
- Cycle de vie
- Retiré
- Preuve la plus solide
- Pilote · 2025-11-19
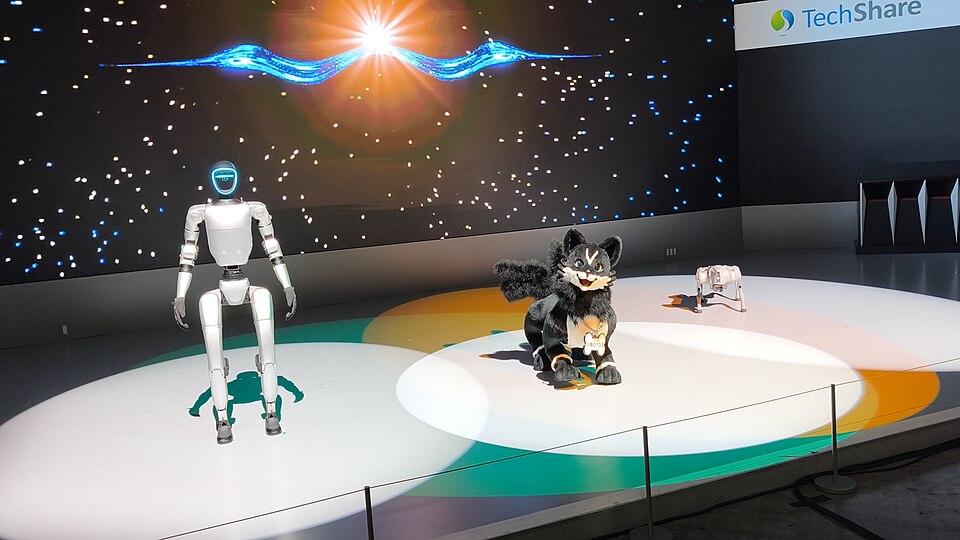
Photo: RuinDig/Yuki Uchida · CC BY 4.0 HumanoïdeUnitree Robotics G1
Plateforme de recherche et développement sur les humanoïdes (locomotion, manipulation, apprentissage par imitation et par renforcement) ; Unitree la classe comme robot grand public et éducatif.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Démonstration · 2024-06
Illustration schématique : aucune photo sous licence libre HumanoïdeApptronik Apollo
Manutention de caisses, de pièces et de kits dans les usines et les entrepôts : approvisionner la ligne d’assemblage en composants, petites tâches d’assemblage, appui au contrôle qualité et tâches logistiques.
- Accès
- Programme pilote
- Cycle de vie
- Génération précédente
- Preuve la plus solide
- Pilote · 2025-03
Illustration schématique : aucune photo sous licence libre Humanoïde1X Technologies NEO
Tâches ménagères et compagnie : selon 1X, il exécute une liste de tâches programmées (par exemple ranger la vaisselle ou nettoyer la salle de bains), ouvre des portes, apporte des objets, allume et éteint les lumières, et converse à la voix. La cuisine sera d’abord limitée. Conçu pour être utilisé dans la maison et ses abords, sur sol ferme.
- Accès
- Programme pilote
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Démonstration · 2025-10
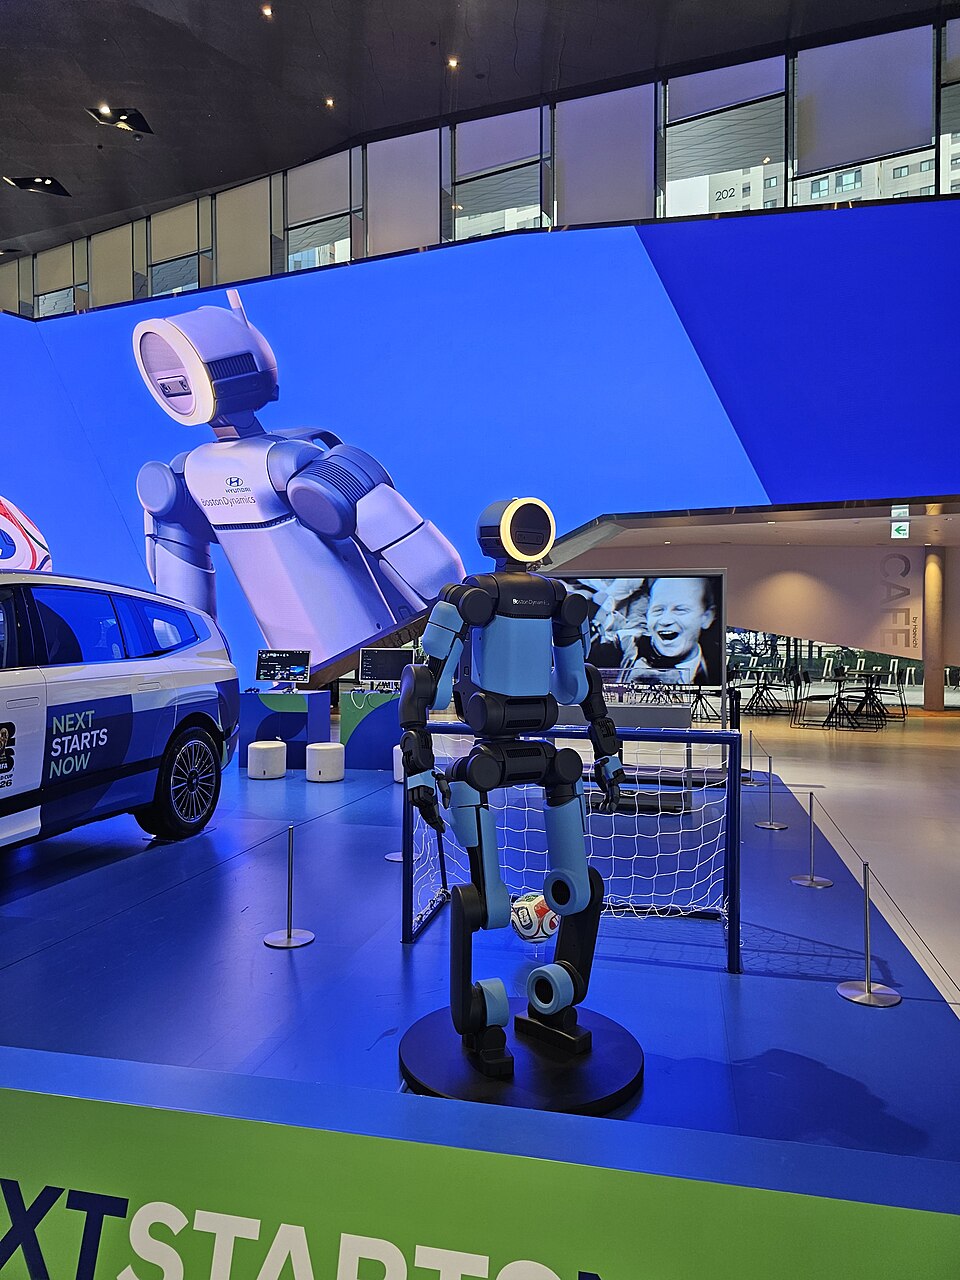
Photo: Damian B Oh · CC BY-SA 4.0 HumanoïdeBoston Dynamics Atlas
Manutention dans les usines et les entrepôts : séquencement de pièces, alimentation de machines et préparation de commandes, selon Boston Dynamics. Chez Hyundai, il prépare la logistique et le séquencement des pièces automobiles avant l’assemblage ; l’assemblage de composants est un objectif pour 2030.
- Accès
- Programme pilote
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-09-21
Illustration schématique : aucune photo sous licence libre HumanoïdeFigure AI Figure 03
Selon Figure, humanoïde polyvalent pour le domicile (ranger, plier le linge, remplir le lave-vaisselle, faire les lits) et pour un usage commercial. Chez BMW, il fait du séquencement logistique : il prend une à une des pièces à paroi mince, les place dans le bon emplacement et tire un chariot lourd le long de la ligne.
- Accès
- Programme pilote
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-06-30
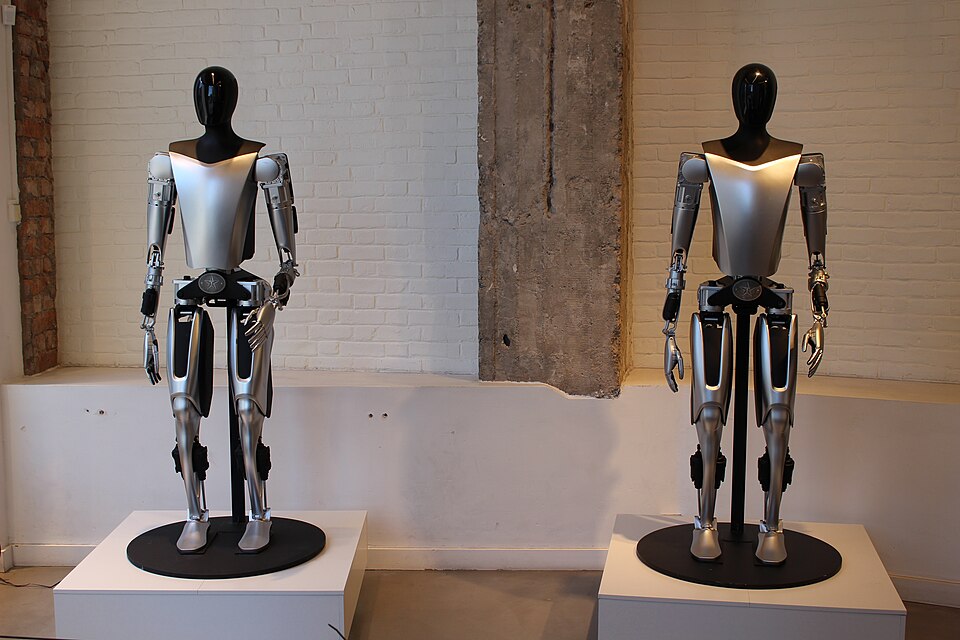
Photo: Ulf Klingström (Ulkl) · Public domain HumanoïdeTesla Optimus
Selon Tesla, un humanoïde polyvalent et autonome. Musk prévoit que ses premiers clients l’utiliseront pour des tâches industrielles dangereuses et répétitives, 24 heures sur 24. Les tâches domestiques qu’il a énumérées en 2024 (garder les enfants, promener le chien, tondre la pelouse, faire les courses) sont des objectifs, et non des capacités démontrées.
- Accès
- Système interne
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Démonstration · 2024-10-10
Illustration schématique : aucune photo sous licence libre HumanoïdeAGIBOT A2
Accueil du public en intérieur : selon AGIBOT, marketing et service client, présentations en showroom, guidage en supermarché, réception et renseignements ; également spectacles et distribution d’objets légers. Conçu pour des sols plats et des températures modérées.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Démonstration · 2025-11
Illustration schématique : aucune photo sous licence libre HumanoïdeGalbot (Galaxy General Robot) Galbot G1
Prélever, emballer, livrer et réassortir des produits et faire l’inventaire dans des magasins autonomes, des pharmacies et des entrepôts de quick commerce ; Galbot le propose aussi pour les usines (tri et assemblage de pièces, déplacement de matériel, chargement et déchargement) et les hôpitaux. Pinces, ventouses ou mains dextres interchangeables.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-03
Illustration schématique : aucune photo sous licence libre HumanoïdeHexagon Robotics (Hexagon AB) AEON
Tâches en usine : selon Hexagon, manipulation, alimentation de machines, inspection de pièces et capture de la réalité (jumeaux numériques). Dans les pilotes documentés, chargement, déchargement et inspection de pièces sur un poste multimachine (Schaeffler) et assemblage de batteries haute tension et fabrication de composants (BMW Leipzig).
- Accès
- Programme pilote
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-06
Illustration schématique : aucune photo sous licence libre HumanoïdeUBTECH Robotics Walker S2
Tâches en usine et en entrepôt : selon UBTECH, tri, chargement, assemblage, inspection, palettisation et dépalettisation, et manutention de charges jusqu’à 15 kg entre le sol et 1,8 m, sur des lignes automobiles, dans des usines, dans la logistique et dans des centres de collecte de données.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-01
Illustration schématique : aucune photo sous licence libre Manipulateur mobileBoston Dynamics Stretch
Décharger des colis en carton de remorques et de conteneurs chargés en vrac et les placer sur un convoyeur télescopique, au quai de réception de l’entrepôt.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2025-05-13
Illustration schématique : aucune photo sous licence libre Manipulateur mobileDexterity Mech
Charger des remorques de colis de tailles aléatoires en formant des murs compacts et stables ; le fabricant le propose aussi pour le déchargement, la palettisation et la dépalettisation.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2026-07-30
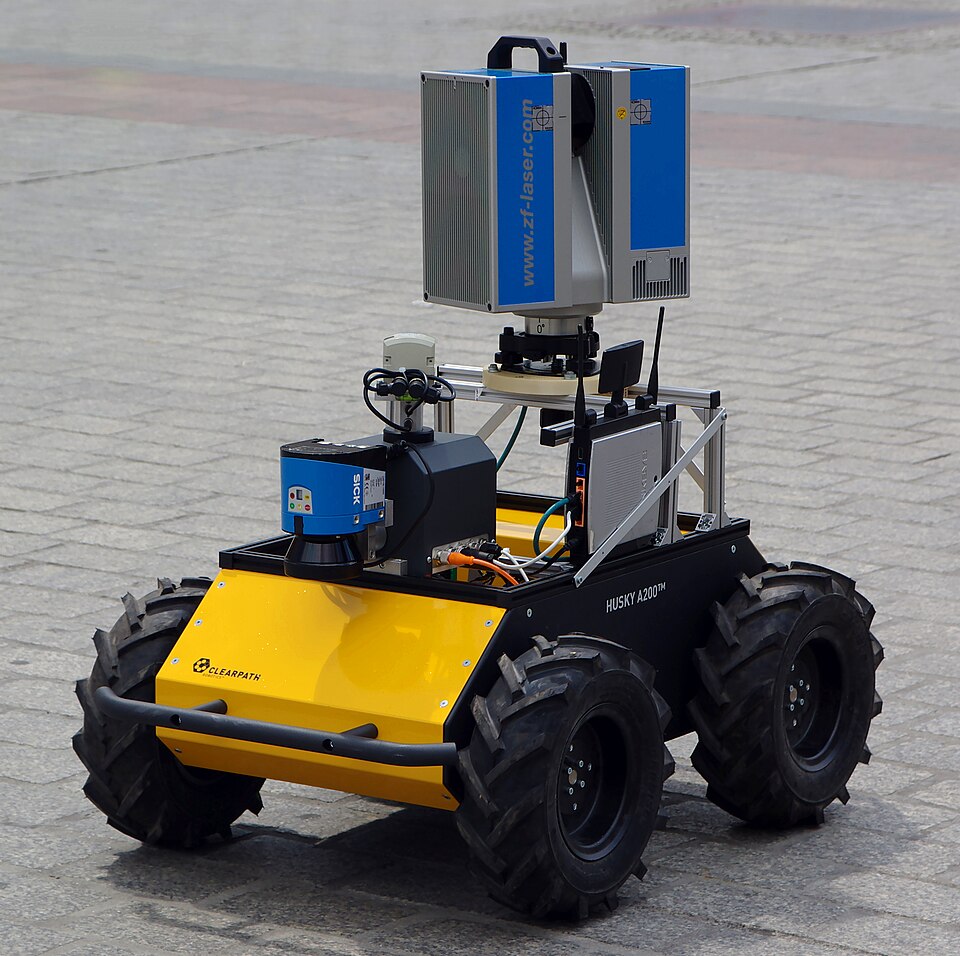
Photo: Jakub Hałun · CC BY-SA 4.0 Véhicule terrestre (UGV/AMR)Clearpath Robotics Husky A200
Base mobile de recherche et développement : transporter en extérieur les capteurs, bras et charges utiles que l’utilisateur intègre pour tester la navigation, la cartographie ou des applications de terrain.
- Accès
- Produit commercial
- Cycle de vie
- Génération précédente
- Preuve la plus solide
- Démonstration · 2015-07
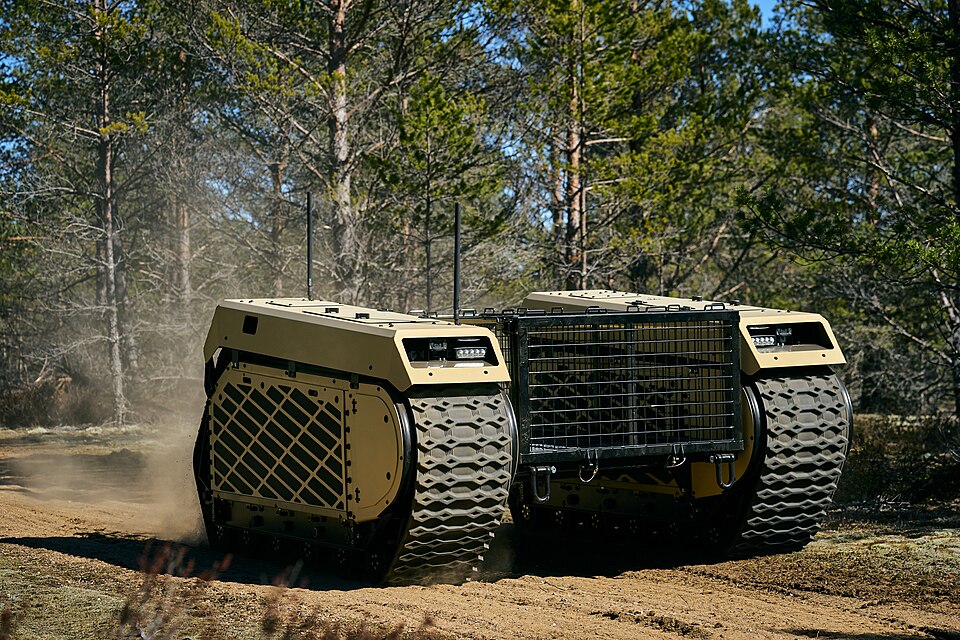
Photo: Milrem Robotics · CC BY-SA 4.0 Véhicule terrestre (UGV/AMR)Milrem Robotics THeMIS
Véhicule terrestre sans équipage en appui d’unités militaires : selon la configuration, il transporte des charges, évacue des blessés, ouvre des itinéraires, neutralise des engins explosifs, ou emporte des armes ou des capteurs de renseignement.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2022-12
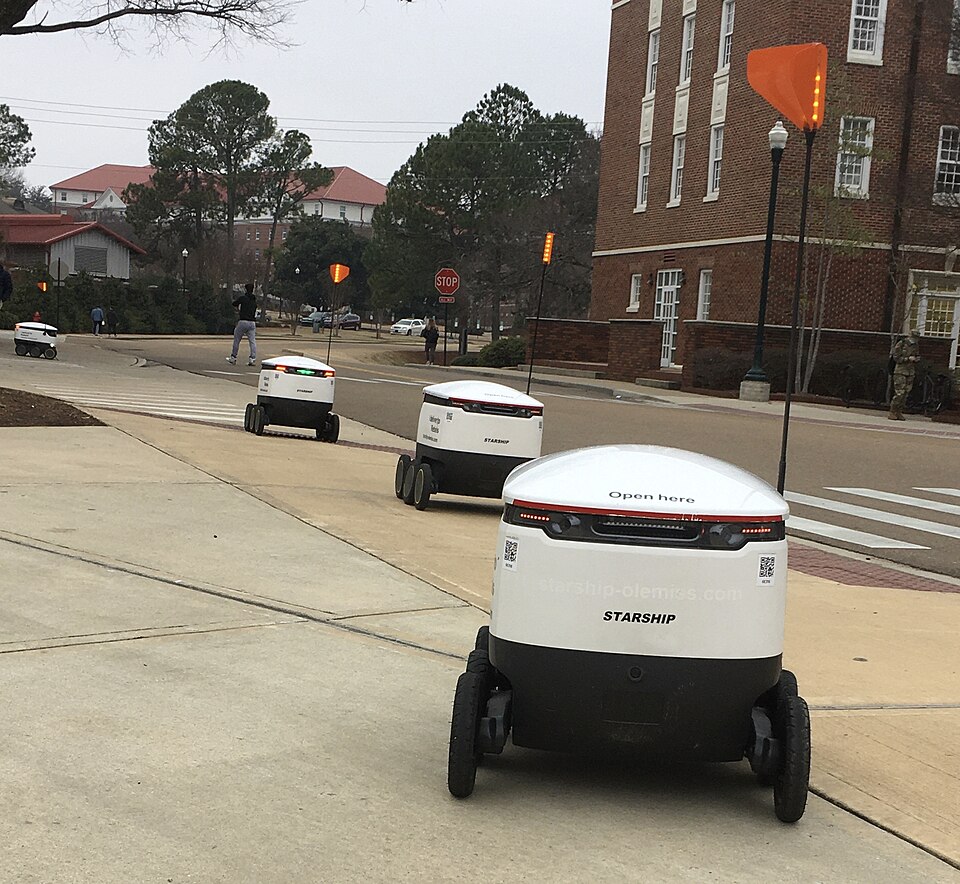
Photo: HAL333 · CC BY-SA 4.0 Véhicule terrestre (UGV/AMR)Starship Technologies Starship Delivery Robot
Livraison du dernier kilomètre sur trottoir de repas, de courses et de fournitures, généralement dans un rayon de 2 miles (environ 3 km) autour du magasin.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-04
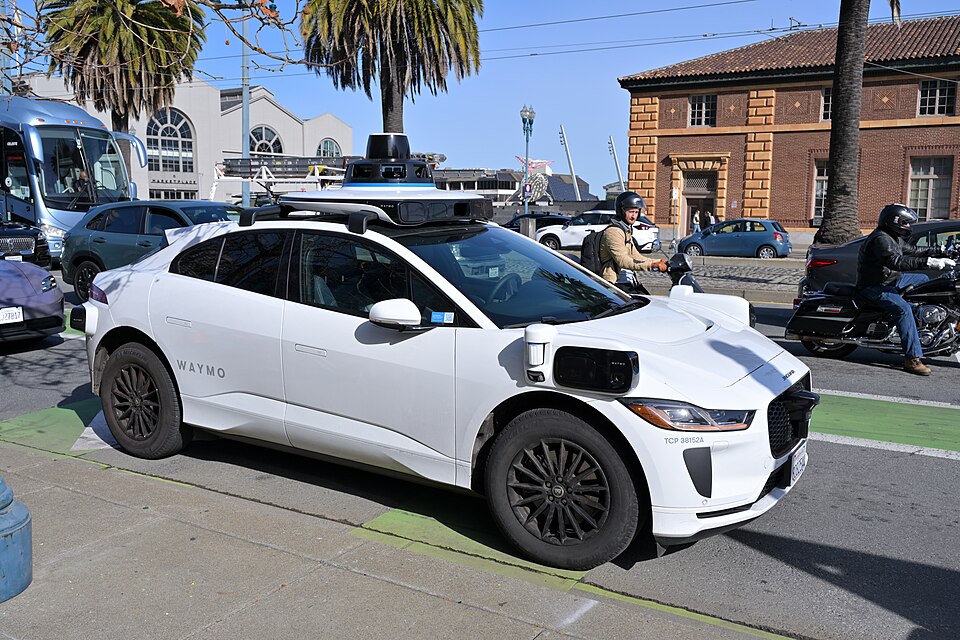
Photo: 4300streetcar · CC BY 4.0 Véhicule terrestre (UGV/AMR)Waymo Waymo Driver
Conduire des voitures de tourisme sans conducteur dans le cadre d’un service de robotaxi payant, dans les zones urbaines où Waymo est présent.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-03
Illustration schématique : aucune photo sous licence libre Véhicule terrestre (UGV/AMR)Built Robotics RPD 35
Enfoncer, dans l’ordre prévu, les pieux en acier (profilés en H) qui supportent les structures des trackers d’une centrale solaire, à partir d’un plan de pieux indiquant les coordonnées GPS de chaque tête de pieu, et documenter chaque pieu installé.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Pilote · 2025-04
Illustration schématique : aucune photo sous licence libre Véhicule terrestre (UGV/AMR)Dusty Robotics FieldPrinter 2
Marquer au sol du chantier (surtout des dalles béton, mais aussi du bois, de l’acier ou une membrane TPO) l’implantation des cloisons, des réseaux techniques (CVC, plomberie, électricité), des ancrages, des réservations et des annotations, directement depuis le modèle, au lieu du mètre ruban et du cordeau traceur. Il peut aussi mesurer l’altimétrie de la dalle en se déplaçant (Floor Elevation).
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2024-10-11
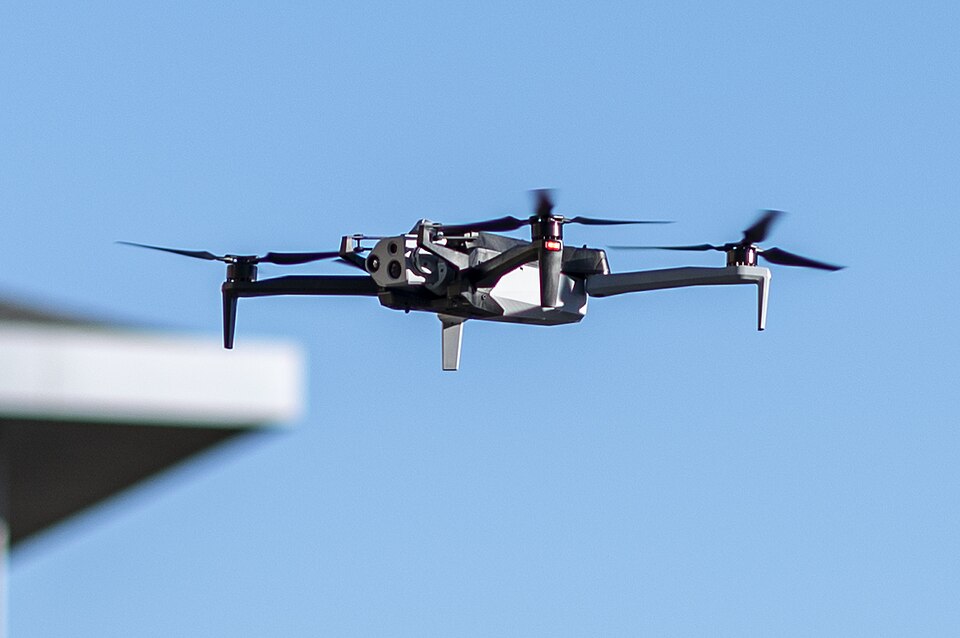
Photo: Alexander Kubitza (U.S. Navy, DoD photo) · Public domain Drone / robot aérien (UAV)Skydio X10
Inspection, cartographie, sécurité et intervention d’urgence avec caméras visible et thermique, piloté sur place ou lancé depuis une station d’accueil et exploité à distance.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-07
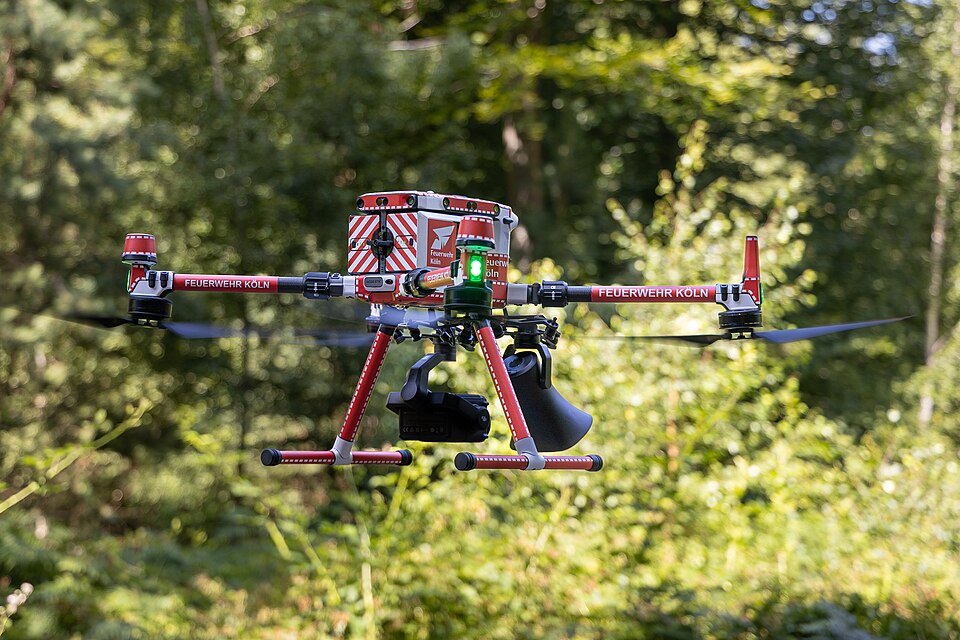
Photo: Superbass · CC BY-SA 4.0 Drone / robot aérien (UAV)DJI Matrice 350 RTK
Plateforme aérienne pour charges utiles interchangeables (caméras thermiques et à zoom, LiDAR, caméras de photogrammétrie, projecteurs et haut-parleurs) pour l’inspection, la cartographie et la sécurité publique.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-04
Illustration schématique : aucune photo sous licence libre Drone / robot aérien (UAV)Flyability Elios 3
Inspection visuelle, thermique, par ultrasons ou radiologique, et relevés LiDAR, dans des espaces intérieurs confinés sans GPS où il est dangereux pour les personnes d’entrer.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2025-03
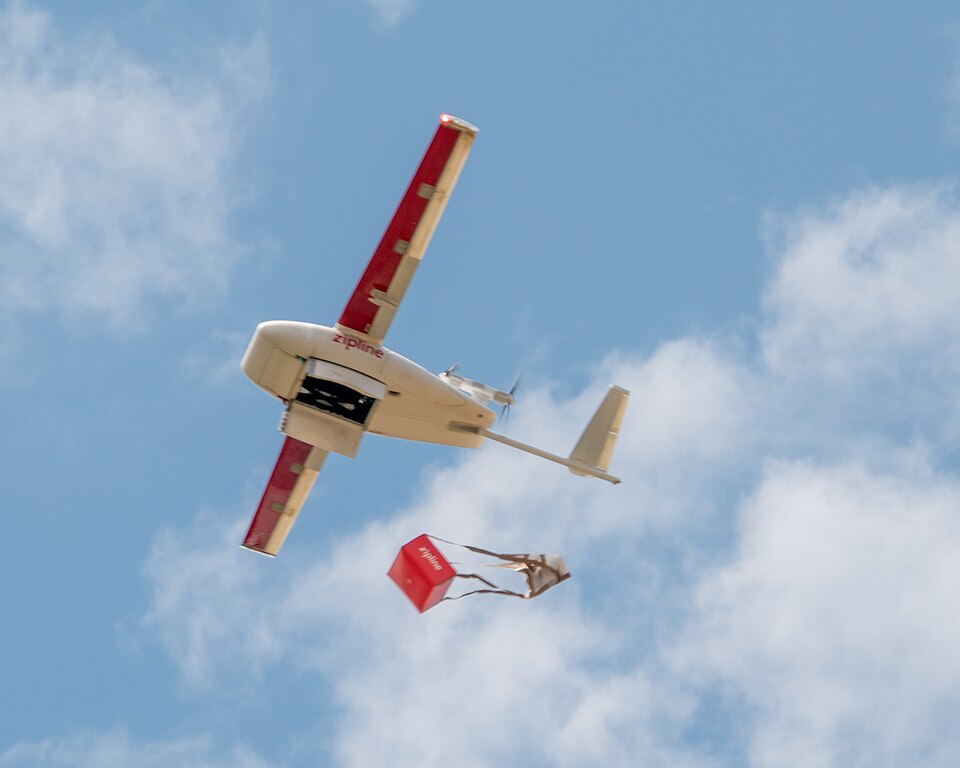
Photo: Roksenhorn · CC BY-SA 4.0 Drone / robot aérien (UAV)Zipline Zip (Platform 1)
Livraison longue distance de sang, de vaccins et de médicaments depuis des centres de distribution vers des hôpitaux et des établissements de santé, en larguant le colis par parachute.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-08
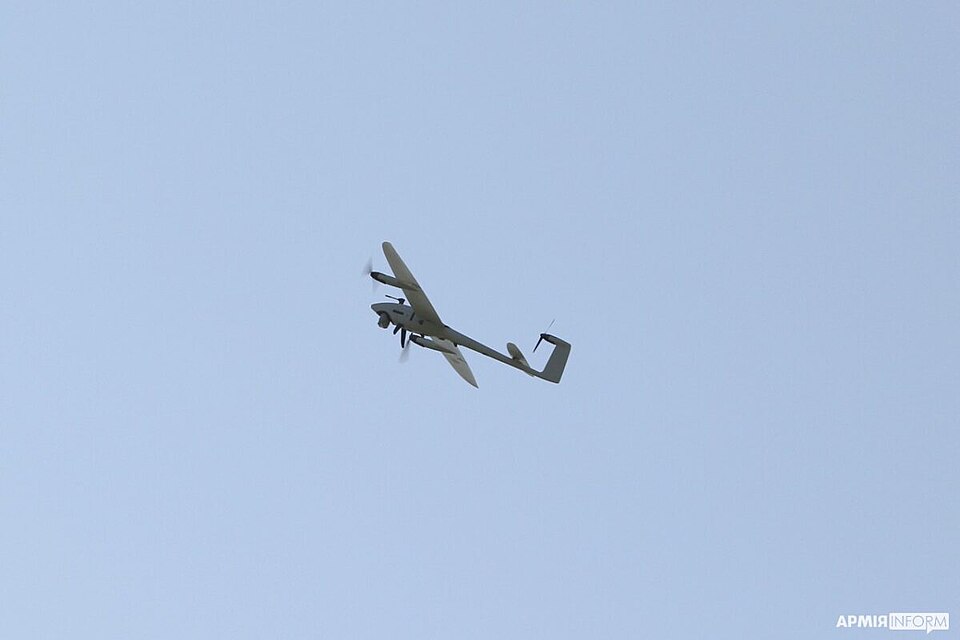
Photo: АрміяInform (ArmyInform) · CC BY 4.0 Drone / robot aérien (UAV)Quantum Systems Vector
Renseignement, surveillance et reconnaissance (ISR) de moyenne portée avec capteurs EO/IR ; le fabricant cite aussi la recherche et le sauvetage, la gestion des catastrophes et les forces de l’ordre.
- Accès
- Produit commercial
- Cycle de vie
- Génération actuelle
- Preuve la plus solide
- Usage opérationnel · 2026-04
Illustration schématique : aucune photo sous licence libre Drone / robot aérien (UAV)Percepto Air Max
Effectuer, sans pilote sur place, des rondes d’inspection visuelle et thermique, de la cartographie et de la détection de fuites de gaz dans des mines, des installations pétrolières et gazières et des centrales énergétiques, en décollant de sa station installée sur le site et en y atterrissant.
- Accès
- Produit commercial
- Cycle de vie
- Génération précédente
- Preuve la plus solide
- Usage opérationnel · 2023-06-12
Matrice comparative dynamique
Matériel, charge utile, autonomie de batterie et robustesse
Triez selon n’importe quelle colonne. Le tableau n’affiche que les plateformes qui passent les filtres et les plages actifs.
| Épingler | |||||||||
|---|---|---|---|---|---|---|---|---|---|
| ANYmal DANYbotics | QDR | N4 | 15 kgjusqu’à 15 kg…jusqu’à 15 kg, selon un distributeur reprenant les données d’ANYbotics ; conditions non publiées | 2 h90–120 min par charge complète…90–120 min par charge complète ; ~4 km de portée (jusqu’à ~2 km lors d’une mission type, selon la charge utile et les points d’inspection) | 50 kg | IP67 | — | Fabricant / exploitant | |
| Starship Delivery RobotStarship Technologies | UGV | N4 | 10 kgcharge maximale selon Wevolver | 18 h18 h sur une seule charge…18 h sur une seule charge, selon Starship ; les robots se rechargent la nuit sur place | 38 kg | — | — | Fabricant / exploitant | |
| Waymo DriverWaymo | UGV | N4 | ≈400 kgestimation : passagers et bagages | ≈10 hestimation pour un service d’exploitation | ≈2,2 t | — | — | Fabricant / exploitant | |
| Zip (Platform 1)Zipline | UAV | N4 | 1,8 kg4 lb, selon Zipline | ≈2 hestimation : plus de 120 miles…estimation : plus de 120 miles (≈193 km) aller-retour à 60 mph ≈ 2 h ; Zipline ne publie pas l’endurance | 20 kg | — | — | Fabricant / exploitant | |
| Air MaxPercepto | UAV | N3 | Non publié | Non publié | 9,5 kg | IP55 | — | Fabricant / exploitant | |
| ANYmal XANYbotics | QDR | N3 | Non publié | 3 h« more than three hours » par charge…« more than three hours » par charge, avec amarrage autonome ; spécification préliminaire, susceptible d’évoluer selon ANYbotics. La recharge et le remplissage d’azote s’effectuent hors de la zone dangereuse | Non publié | IP65 | — | Presse / agrégateur | |
| B2Unitree Robotics | QDR | N3 | 40 kgcharge en marche (>40 kg) ; à l’arrêt, ≥120 kg | 5 hmarche continue sans charge (>5 h) ; >4 h avec 20 kg | 60 kg | IP67 | — | Fabricant / exploitant | |
| DigitAgility Robotics | HUM | N3 | 16 kgselon un annuaire tiers…selon un annuaire tiers ; Agility ne publie pas de fiche technique ouverte | 4 hjusqu’à 4 h selon Agility…jusqu’à 4 h selon Agility (version présentée à ProMat, mars 2025) ; conditions d’essai non publiées | 65 kg | — | — | Fabricant / exploitant | |
| Figure 02Figure AI | HUM | N3 | 20 kgselon Robotics 24/7 ; pas de fiche officielle | 5 h5 h selon Robotics 24/7…5 h selon Robotics 24/7, sans conditions d’essai ; batterie de 2,25 kWh selon Figure | 70 kg | — | — | Presse / agrégateur | |
| Figure 03Figure AI | HUM | N3 | 20 kgselon la page produit de Figure, sans conditions d’essai | 5 h5 h selon la page produit…5 h selon la page produit, sans conditions d’essai ; recharge sans fil de 2 kW en montant sur un socle, ce qui, selon Figure, permet un fonctionnement quasi continu | 61 kg | — | — | Fabricant / exploitant | |
| Galbot G1Galbot (Galaxy General Robot) | HUM | N3 | 10 kg10 kg pour les deux bras…10 kg pour les deux bras (5 kg par bras), mesurés au centre du poignet, selon Galbot ; sans conditions d’essai | 8 h« 8-Hour Operating Time » selon Galbot…« 8-Hour Operating Time » selon Galbot, sans conditions d’essai ; retourne seul se recharger ; recharge par adaptateur en 3,5 h (batterie de 48 V et 30 Ah). En janvier 2025, la presse évoquait jusqu’à 10 h | 92,5 kg | IP54 | — | Fabricant / exploitant | |
| Jueying X30DEEP Robotics | QDR | N3 | 20 kgcharge utile continue | 4 henv. 4 h sans charge ; environ 2,5 h en charge.…env. 4 h sans charge ; environ 2,5 h en charge. Valeurs de laboratoire, données à titre indicatif seulement selon le fabricant | 56 kg | IP67 | — | Fabricant / exploitant | |
| MechDexterity | MAN | N3 | 60 kgpour les deux bras…pour les deux bras, selon la page actuelle du fabricant ; lors du lancement (mars 2025), 130 lb (environ 59 kg) étaient annoncées, soit 65 lb (29 kg) par bras. Portée verticale de plus de 2,4 m et envergure de 5,4 m | Non publié | Non publié | — | — | Fabricant / exploitant | |
| RPD 35Built Robotics | UGV | N3 | 18 144 kgcharge utile maximale des traîneaux à pieux…charge utile maximale des traîneaux à pieux (40 000 lb), jusqu’à 224 pieux selon le type. La fiche technique de 2026 accepte des pieux de 9 à 20 ft et jusqu’à 1 000 lb (profilés W6, W8 et W10) ; la page web indique 10–19 ft, 600 lb et W6×7 à W8×28 | Non publié | 65,32 t | — | — | Fabricant / exploitant | |
| SpotBoston Dynamics | QDR | N3 | 14 kgcharge utile maximale | 90 minmoyenne ; environ 60 min lorsqu’il alimente des…moyenne ; environ 60 min lorsqu’il alimente des accessoires ; varie selon les charges utiles et l’environnement | 33,8 kg | IP54 | 74 500 $US | Fabricant / exploitant | |
| StretchBoston Dynamics | MAN | N3 | 23 kgpoids maximal par colis…poids maximal par colis (50 lb) manipulé par la ventouse ; il ne s’agit pas d’une charge transportée. Colis en carton rectangulaires de 15 à 91 cm de côté | 16 h« up to 16 hours » selon la brochure…« up to 16 hours » selon la brochure ; en 2022, le fabricant attribuait les 16 h à une batterie haute capacité optionnelle et « more than a full shift » à la batterie standard. Charge rapide à 90 % en environ 2 h dans des conditions nominales | 1,3 t | — | — | Fabricant / exploitant | |
| VectorQuantum Systems | UAV | N3 | ≈1,2 kgaucun chiffre public ; charge utile EO/IR modulaire | 3 hplus de 180 min en configuration voilure fixe selon…plus de 180 min en configuration voilure fixe selon la fiche du Vector AI (2025) et la page produit ; 45 min en configuration multirotor | 9,5 kg | — | — | Fabricant / exploitant | |
| Vision 60Ghost Robotics | QDR | N3 | 10 kgpoids de charge utile déclaré | 3,2 h3,15 h de marche continue à 0,9 m/s…3,15 h de marche continue à 0,9 m/s (10 km, selon le terrain et la charge utile) ; 21 h en veille | 51 kg | IP67 | — | Fabricant / exploitant | |
| X10Skydio | UAV | N3 | 0,39 kgcharge utile maximale d’accessoires sur les quatre baies | 40 minvol maximal dans des conditions de laboratoire idéales…vol maximal dans des conditions de laboratoire idéales ; 35 min de vol stationnaire maximal | 2,11 kg | IP55 | — | Fabricant / exploitant | |
| A2AGIBOT | HUM | N2 | 2 kgcharge nominale de 2 kg par bras…charge nominale de 2 kg par bras ; la main dextre saisit moins de 3 kg paume vers le bas et moins de 8 kg en prise en crochet (paume vers le haut), selon la fiche de l’A2 Ultra | 2 h2 h selon la page de l’A2…2 h selon la page de l’A2, sans conditions ; la fiche de l’A2 Ultra indique 3 h debout avec sortie vocale et 1,5 h en marche. Batterie de 700 Wh, remplaçable à chaud ; recharge en 2 h | 69 kg | — | — | Fabricant / exploitant | |
| AEONHexagon Robotics (Hexagon AB) | HUM | N2 | 15 kg15 kg en charge ponctuelle et 8 kg en transport continu…15 kg en charge ponctuelle et 8 kg en transport continu, selon la fiche technique d’Hexagon Robotics ; sans conditions d’essai | 5 h« 5 hours of autonomous work on a single charge »…« 5 hours of autonomous work on a single charge », selon Hexagon Robotics, sans conditions d’essai ; il remplace lui-même ses batteries en 1 minute | 60 kg | — | — | Fabricant / exploitant | |
| ApolloApptronik | HUM | N2 | 25 kg | 4 henviron 4 h par batterie remplaçable, selon l’entreprise | 73 kg | — | — | Presse / agrégateur | |
| AtlasBoston Dynamics | HUM | N2 | 30 kgcapacité soutenue…capacité soutenue (levages répétés) ; capacité instantanée de 50 kg et de 20 kg à une main, selon la fiche | 4 h4 h en usage typique et 2 h en levage de charges lourdes…4 h en usage typique et 2 h en levage de charges lourdes, selon la fiche ; il remplace lui-même sa batterie en environ 3 min (1,5 h de recharge) | 90 kg | IP67 | — | Fabricant / exploitant | |
| Elios 3Flyability | UAV | N2 | 0,15 kgmarge avec LiDAR jusqu’à la masse maximale au…marge avec LiDAR jusqu’à la masse maximale au décollage de 2 500 g ; 600 g sans LiDAR (fiche de 2022) | 12 min11,5–12,5 min selon la version de la fiche…11,5–12,5 min selon la version de la fiche, sans charge dans la baie, dans des conditions idéales et avec une batterie neuve ; ~9 min avec LiDAR | 2,41 kg | IP44 | — | Fabricant / exploitant | |
| FieldPrinter 2Dusty Robotics | UGV | N2 | Non publié | 2 h2–3 h par batterie Milwaukee M18 de 5,0 Ah en…2–3 h par batterie Milwaukee M18 de 5,0 Ah en utilisation continue ; varie selon l’intensité des déplacements, la densité d’obstacles et la fréquence d’impression. Deux batteries sont fournies et il accepte le remplacement à chaud sans interrompre le travail d’impression | 10,4 kg | IP51 | — | Fabricant / exploitant | |
| G1Unitree Robotics | HUM | N2 | 2 kgcharge maximale du bras…charge maximale du bras, ~2 kg (G1) et ~3 kg (EDU) ; varie fortement selon l’extension du bras | 2 henviron 2 h selon le fabricant…environ 2 h selon le fabricant ; batterie à dégagement rapide de 9 000 mAh | 35 kg | — | 13 500 $US | Fabricant / exploitant | |
| Go2Unitree Robotics | QDR | N2 | 8 kg≈8 kg pour Pro…≈8 kg pour Pro, X et EDU (≈7 kg pour Air) ; maximum de ~10–12 kg selon la version | 90 minbatterie standard de 8 000 mAh…batterie standard de 8 000 mAh (Air, Pro, X) : 1–2 h ; l’EDU est livrée avec une batterie de 15 000 mAh : 2–4 h | 15 kg | — | — | Fabricant / exploitant | |
| Husky A200Clearpath Robotics | UGV | N2 | 75 kgcharge utile maximale ; 20 kg en tout-terrain | 3 hautonomie moyenne selon Clearpath…autonomie moyenne selon Clearpath (batterie plomb-acide étanche de 20 Ah sous 24 V) ; dépend de la charge utile et des accessoires | 50 kg | IP44 | — | Fabricant / exploitant | |
| Matrice 350 RTKDJI | UAV | N2 | 2,7 kgcharge utile maximale selon la page produit de DJI…charge utile maximale selon la page produit de DJI ; correspond à la masse maximale au décollage (9,2 kg) moins 6,47 kg avec deux batteries ; réduit le temps de vol | 55 minà ~8 m/s, sans charge utile, sans vent, jusqu’à 0 %…à ~8 m/s, sans charge utile, sans vent, jusqu’à 0 % de batterie | 6,47 kg | IP55 | — | Fabricant / exploitant | |
| THeMISMilrem Robotics | UGV | N2 | 750 kgcharge utile nominale selon le fabricant…charge utile nominale selon le fabricant ; fiches antérieures citées par la presse : jusqu’à 1 200 kg | 15 hjusqu’à 15 h en mode hybride…jusqu’à 15 h en mode hybride ; jusqu’à 1,5 h en tout électrique | 1,82 t | — | — | Fabricant / exploitant | |
| Walker S2UBTECH Robotics | HUM | N2 | 15 kg15 kg manipulés dans un espace de travail de 0 à…15 kg manipulés dans un espace de travail de 0 à 1,8 m de hauteur, selon UBTECH ; chaque main saisit jusqu’à 7,5 kg (1 kg avec les doigts). Conditions d’essai non publiées | Non publiéUBTECH ne publie pas d’autonomie par batterie…UBTECH ne publie pas d’autonomie par batterie ; elle indique que le robot remplace lui-même sa batterie en environ 3 minutes, grâce à deux batteries et à des stations d’échange | 70 kg | — | — | Fabricant / exploitant | |
| NEO1X Technologies | HUM | N1 | 25 kgcharge transportée : 55 lb…charge transportée : 55 lb (≈25 kg) ; selon la même fiche, il soulève 154 lb (≈69,9 kg) et la charge par bras est de 18 lb (≈8,2 kg) ; conditions non publiées | 4 h4 h selon la fiche technique de 1X…4 h selon la fiche technique de 1X, sans conditions d’essai ; recharge rapide de 6 min par heure d’autonomie. La fiche indique une batterie de 842 Wh et la FAQ de la même page, 0,75 kWh | 29,9 kg | IP44 | 20 000 $US | Fabricant / exploitant | |
| OptimusTesla | HUM | N1 | Non publié | Non publié | Non publié | — | — | Fabricant / exploitant |
≈ estimation éditoriale
La condition de mesure figure sous chaque valeur. La charge utile et la durée de fonctionnement sont des maximums indépendants : à charge maximale, l’autonomie est plus faible.
Comparateur côte à côte
Jusqu’à trois plateformes, face à face
Épinglez des plateformes depuis le graphique, la matrice ou la fiche de chaque robot. Le lien de cette page conserve votre sélection pour que vous puissiez la partager.
| Comparateur côte à côte | Emplacement libre | Emplacement libre | Emplacement libre |
|---|---|---|---|
| Niveau d’autonomie | — | — | — |
| Module de perception | — | — | — |
| Durée de fonctionnement | — | — | — |
| Charge utile | — | — | — |
| Cas d’usage métier idéal | — | — | — |
| Poids | — | — | — |
| Vitesse max. | — | — | — |
| Indice IP | — | — | — |
| Coordination | — | — | — |
| Mode de commande principal | — | — | — |
Vous n’avez encore épinglé aucune plateforme. Cochez-en jusqu’à trois dans la matrice ou cliquez sur une ligne du graphique.
Vue avancée
Coordonnées parallèles et matrice autonomie × coordination pour comparer selon les axes du cadre du site. Faites glisser sur un axe pour filtrer.
Chaque fiche renvoie à ses sources et indique les conditions de mesure (révision 2026-11). Les chiffres du fabricant sont des maximums dans des conditions déclarées, et non des valeurs simultanées. Les valeurs marquées ≈ sont des estimations éditoriales, faute de chiffre public cohérent. Vérifiez auprès du fabricant avant toute décision d’achat.
Méthodologie et niveaux de preuve →