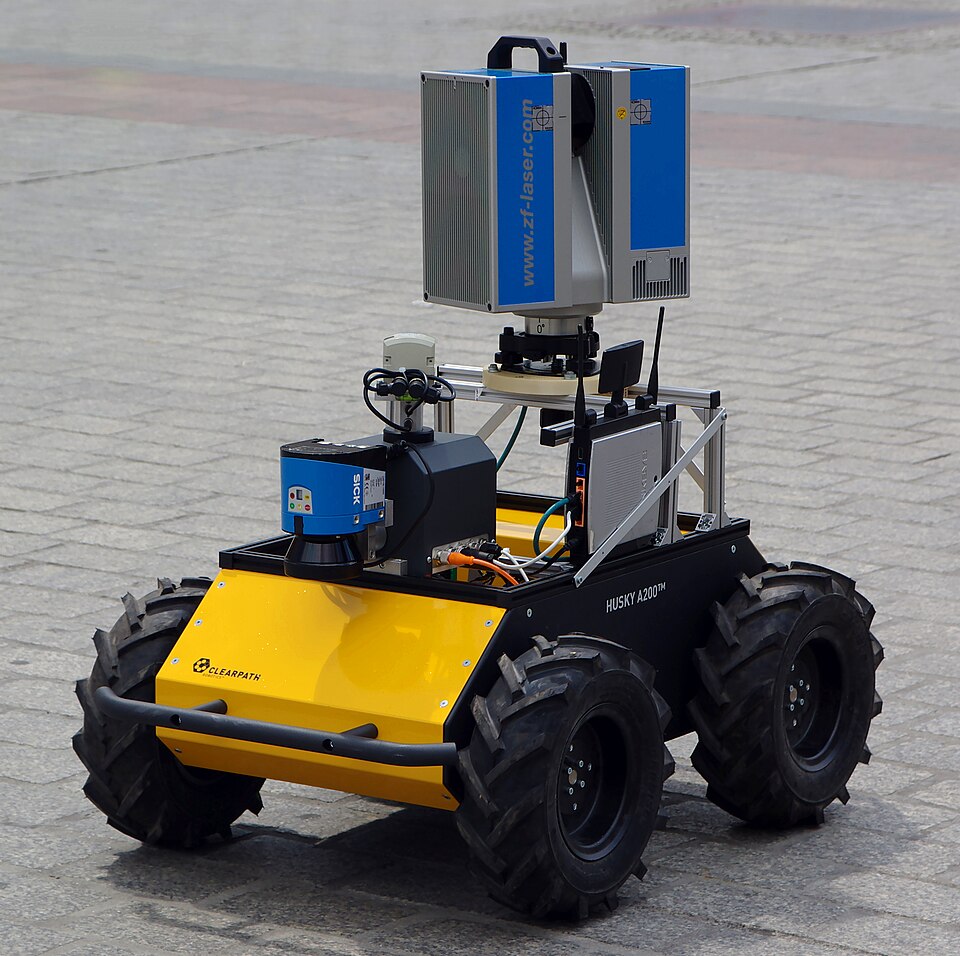
Clearpath Robotics Husky A200
UGV de recherche compatible ROS (ROS 1 Noetic sur l’A200). Clearpath propose des accessoires comme des LiDAR, des caméras et des bras manipulateurs. Le modèle A300 le remplace, avec davantage de charge utile (100 kg) et de vitesse (2 m/s).
- Année
- 2013
- Origine
- Canada
- Autonomie
- N2 · Autonomie guidée ⓘ
- Révision du jeu de données
- 2026-11 · Méthodologie et niveaux de preuve
Ce qu’il sait faire, quand il a besoin d’aide et quelles preuves existent
Ce que le robot fait seul, quand une personne intervient, quel usage réel est documenté et comment se le procurer. Une page produit ne suffit pas à montrer qu’un robot est en vente ni qu’il est entièrement autonome.
- 1 · Tâche
- Base mobile de recherche et développement : transporter en extérieur les capteurs, bras et charges utiles que l’utilisateur intègre pour tester la navigation, la cartographie ou des applications de terrain.
- 2 · Autonomie par tâche
Ce qu’il fait seul
La base A200 est livrée sans ordinateur ni logiciel d’autonomie (la fiche indique l’ordinateur comme « Not Included ») ; ce qu’elle fait seule dépend du logiciel que l’utilisateur intègre sur ROS. Configurée en Husky Observer, avec le logiciel OutdoorNav de Clearpath, elle exécute des missions autonomes répétables et contourne les obstacles, selon le fabricant.
Une personne intervient
Elle est livrée avec une manette PS4 pour la téléopération ; l’intégration des capteurs et des logiciels incombe à l’utilisateur. Sur le Husky Observer, l’opérateur définit les missions dans une interface graphique et peut le commander depuis un navigateur.[Clearpath Robotics][Clearpath Robotics]
- 3 · Preuve la plus solide
Démonstration2015-07
Projet de recherche de l’Université du Chili et de l’AMTC : un Husky a transporté un laser 3D et un radar à ondes millimétriques pour enregistrer des données dans des mines, selon une étude de cas publiée par Clearpath en 2015, avant l’A300. Aucune utilisation productive durable n’est documentée ; une société minière avait manifesté son intérêt, sans achat confirmé.[Clearpath Robotics, 2015]
- 4 · Accès
- Produit commercial
Il était vendu comme plateforme commerciale. Sur les pages de Clearpath consultées en novembre 2026, le Husky proposé sur devis est l’A300 ; l’A200 apparaît comme version précédente dans le comparatif et comme base du « Husky A200 Observer » dans le menu du site.
- 5 · Cycle de vie
- Génération précédente
Clearpath présente le Husky A300 comme le nouveau modèle et l’A200 comme « the previous version » ; l’ancienne URL du Husky redirige vers la page de l’A300. Les chiffres de cette fiche sont ceux de l’A200.
[Clearpath Robotics][Clearpath Robotics][Clearpath Robotics]
Le voir à l’œuvre
Vidéo de la chaîne officielle du fabricant ou de l’exploitant. Elle montre ce qu’ils choisissent de montrer : ce n’est pas une vérification indépendante.
Fiche technique
Maximums du fabricant dans des conditions déclarées ; ils ne sont pas simultanés. La condition de mesure est indiquée sous chaque valeur.
- Poids
- 50 kg
- Charge utile
- 75 kg
- charge utile maximale ; 20 kg en tout-terrain
- Durée de fonctionnement
- 3 h
- autonomie moyenne selon Clearpath (batterie plomb-acide étanche de 20 Ah sous 24 V) ; dépend de la charge utile et des accessoires
- Vitesse max.
- 1 m/s
- Indice IP
- IP44
Qualité de la source principale: Fabricant / exploitant
Étayé par:[Clearpath Robotics]
Profil taxonomique
Position de la plateforme sur les quatre axes du cadre de référence.
Autonomie
Autonomie guidée- N0
- N1
- N2
- N3
- N4
- N5
Navigation autonome sur des itinéraires définis avec évitement d’obstacles basique.
Coordination
Indépendant- Indépendant
- Coordonné
- Essaim collaboratif
Aucune communication entre robots ; chaque unité fonctionne isolément.
Commande
principal: Mission supervisée- FPV
- Téléop
- Supervisé
- BVLOS
- RL/VLA
pris en charge: Téléopération · Mission supervisée
Perception
4 modalités sensorielles- LiDAR 3D
- Caméras stéréo / VIO
- GNSS / RTK
- IMU
Environnements opérationnels
- Agriculture / terres agricoles
- Site industriel
- Mine souterraine
Secteurs
- Inspection d’infrastructures
- Agriculture
- Mines
Cas d’usage métier idéal
Banc d’essai de navigation en extérieur
Plateformes similaires
- Milrem RoboticsTHeMISLogistique lourde en terrain non structuréN2 · 15 h · 1,82 t
- Starship TechnologiesStarship Delivery RobotLivraison sur campus et dans les quartiersN4 · 18 h · 38 kg
- WaymoWaymo DriverMobilité urbaine autonomeN4 · 10 h · 2,2 t
- Built RoboticsRPD 35Battage de pieux dans les centrales solaires de grande tailleN3 · Non publié · 65,32 t
- Dusty RoboticsFieldPrinter 2Implantation tous corps d’état sur dalles de construction neuveN2 · 2 h · 10,4 kg