02分类体系与平台浏览器
将每台机器人定位到四个关键维度上
按运行环境筛选真实平台,追踪其在自主、网络、感知和控制方面的特征,并对最多三个型号进行正面比较。
多模态动态筛选
目录
机器人及其用途
每张卡片概述任务、获取方式和最有力的公开证据。打开档案可查看条件、来源和局限。
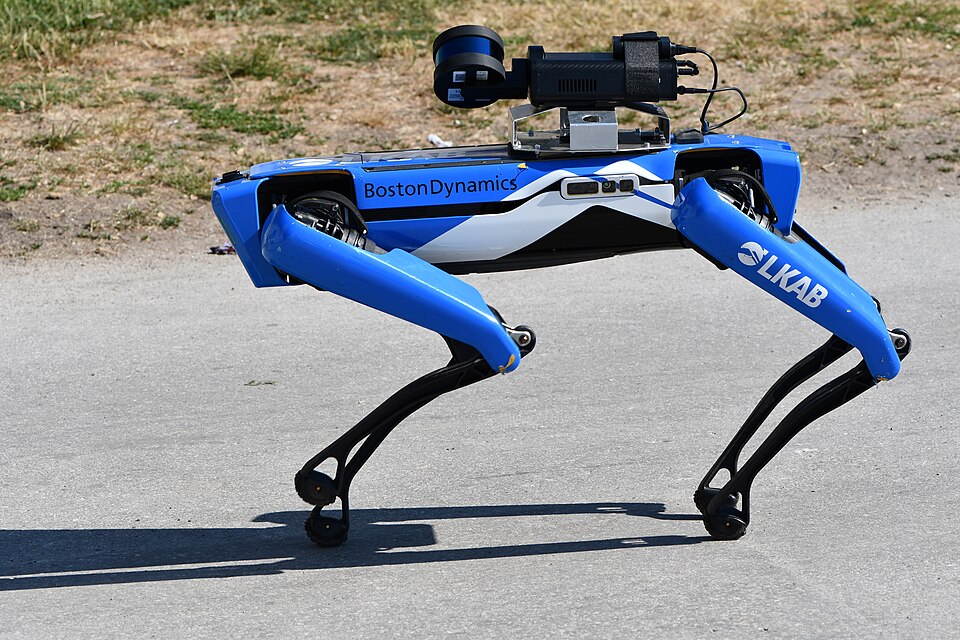
照片: Tore Danielsson (WMSE) · CC BY-SA 4.0 四足机器人Boston Dynamics Spot
在工业厂区、变电站和建筑工地进行可重复的巡检(热成像、目视和声学检查、激光扫描),以及对危险区域进行远程排查。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2022
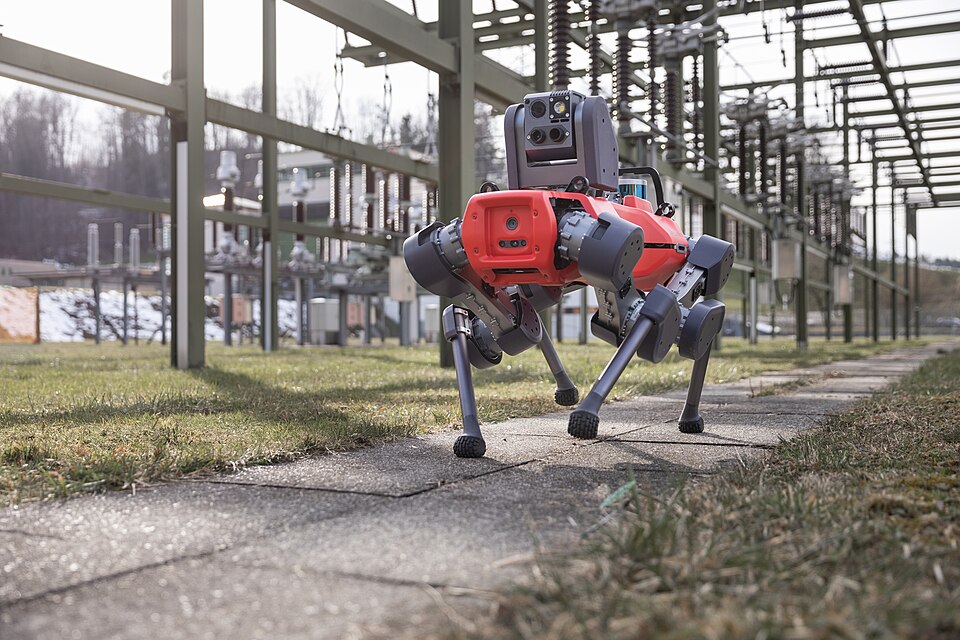
照片: Cvoellmy · CC BY-SA 4.0 四足机器人ANYbotics ANYmal D
在能源、流程、采矿和金属工厂中进行自主巡检:仪表读数、热成像、声学测量,以及借助可选载荷进行气体检测。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-06
示意图:暂无自由许可的照片 四足机器人Unitree Robotics B2
设施巡检(变电站、电缆隧道、化工厂、水厂和水电站、矿山)、复杂地形救援,以及作为重型载荷或机械臂的基础平台。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 演示 · 2026-11
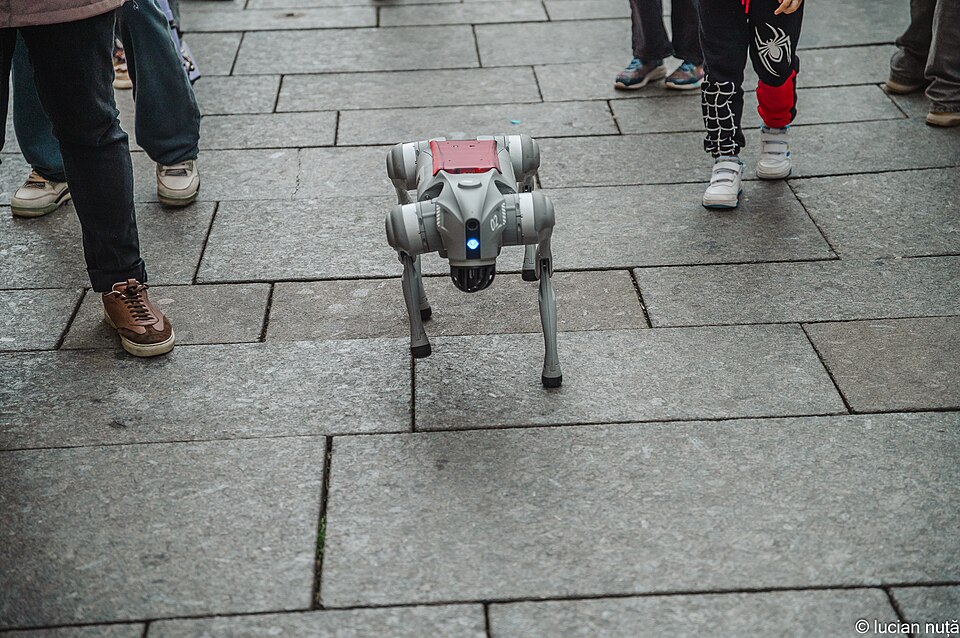
照片: Nuță Lucian · CC BY-SA 2.0 四足机器人Unitree Robotics Go2
消费级与教育级四足机器人:教学、研究和原型开发(EDU版本支持完整的二次开发);Air、Pro和X版本通过应用程序或遥控器操作。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 演示 · 2023-07-12
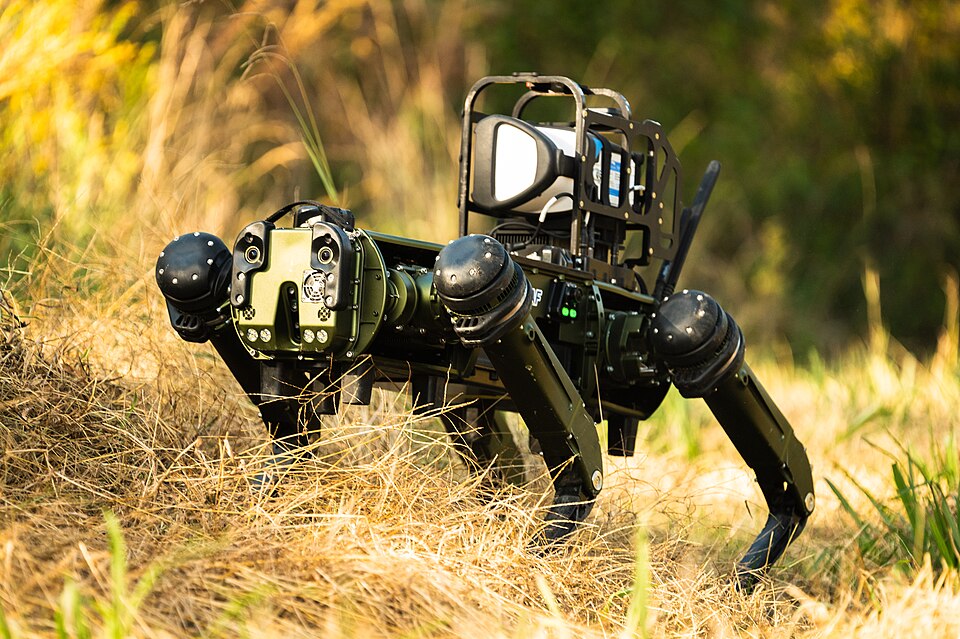
照片: U.S. Air Force photo by Senior Airman William Pugh · Public domain 四足机器人Ghost Robotics Vision 60
在基地和安保场所进行周界巡逻和侦察,在不平整地形上提供应急支援和工业巡检;配备机械臂时,可进行远程操作的操控作业(开门、搬运物体、排除爆炸物)。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2024-01
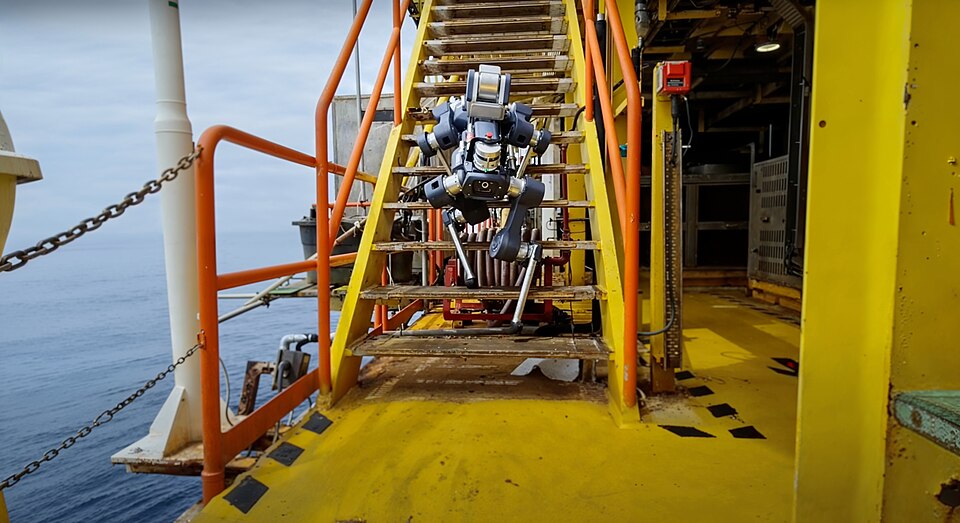
照片: Cvoellmy · CC BY-SA 4.0 四足机器人ANYbotics ANYmal X
在石油、天然气和化工厂的潜在爆炸性环境区域执行例行巡检:仪表读数、热成像、声学泄漏检测和气体测量,并将每个读数关联到对应的设备。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-10-27
示意图:暂无自由许可的照片 四足机器人DEEP Robotics Jueying X30
巡查电力设施(变电站、电缆隧道、换流站)及其他厂区,发现异常;制造商还将其定位于应急侦察和场区巡逻。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2025-02-14
示意图:暂无自由许可的照片 人形机器人Agility Robotics Digit
在仓库和工厂中重复搬运周转箱:从协作机器人处取箱并放到输送机上,同时与自主移动机器人(AMR)协同作业。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-10-26
示意图:暂无自由许可的照片 人形机器人Figure AI Figure 02
生产线操作。在BMW Spartanburg,将钣金零件从料箱或料架装载到焊接夹具上(取放任务)。
- 获取方式
- 试点项目
- 生命周期
- 已退役
- 最有力的证据
- 试点 · 2025-11-19
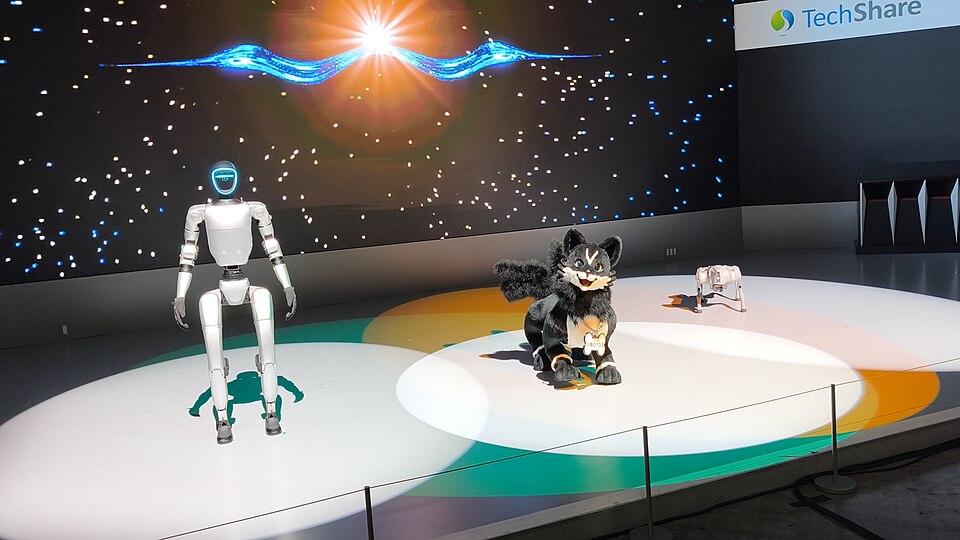
照片: RuinDig/Yuki Uchida · CC BY 4.0 人形机器人Unitree Robotics G1
人形机器人研发平台(运动、操作、模仿学习与强化学习);Unitree将其归类为消费级和教育级机器人。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 演示 · 2024-06
示意图:暂无自由许可的照片 人形机器人Apptronik Apollo
在工厂和仓库中搬运箱件、零件和配套件:向装配线输送零部件、简单装配任务、质量控制辅助和物流任务。
- 获取方式
- 试点项目
- 生命周期
- 上一代
- 最有力的证据
- 试点 · 2025-03
示意图:暂无自由许可的照片 人形机器人1X Technologies NEO
家务与陪伴:据1X称,它按照预定的家务清单工作(例如收纳餐具或清洁浴室),能开门、取物、开关灯,并可进行语音对话。烹饪功能初期将受到限制。设计用于在住宅内及周边的坚实地面上使用。
- 获取方式
- 试点项目
- 生命周期
- 当前一代
- 最有力的证据
- 演示 · 2025-10
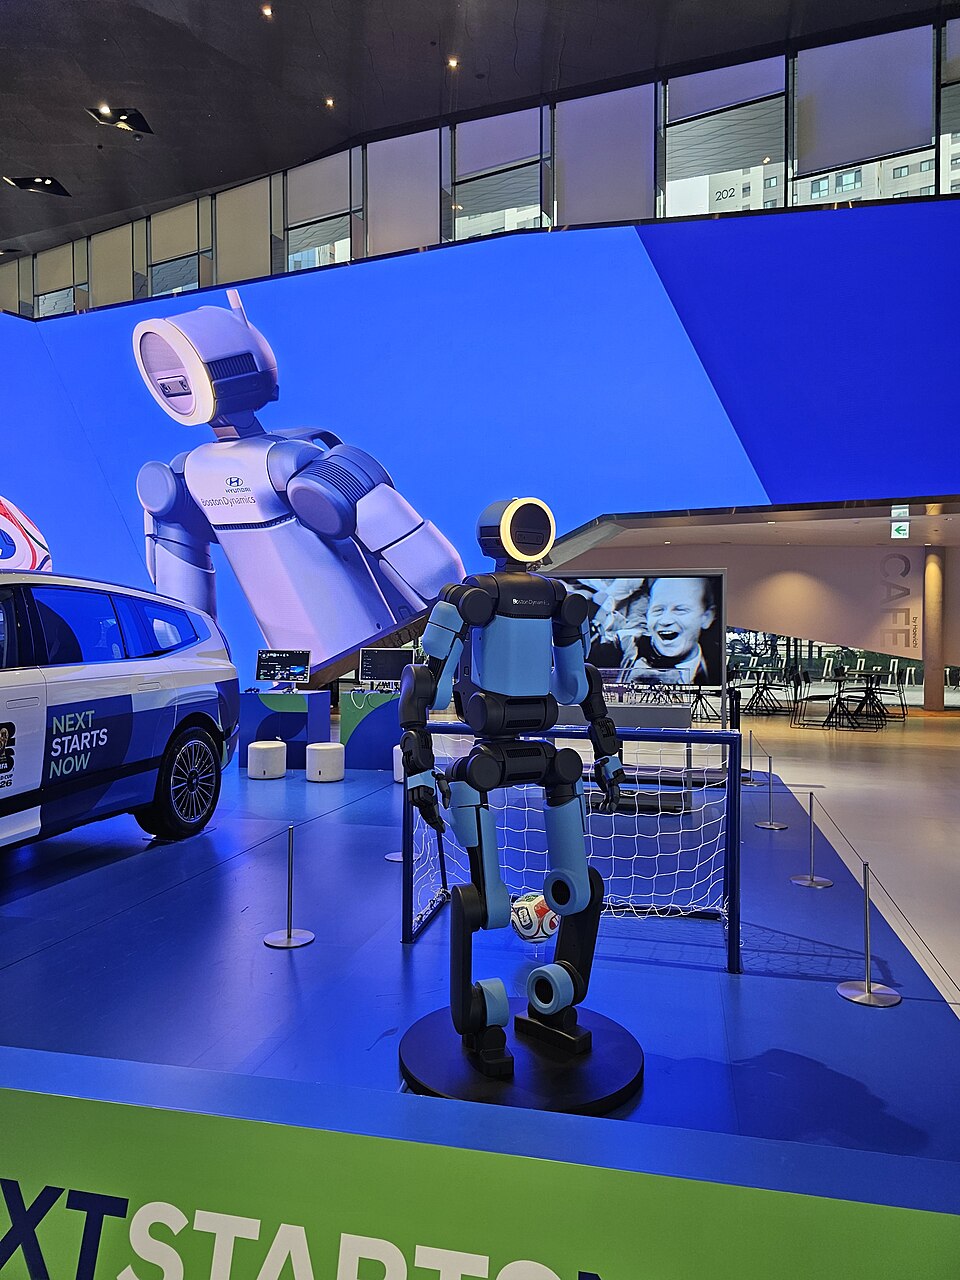
照片: Damian B Oh · CC BY-SA 4.0 人形机器人Boston Dynamics Atlas
据Boston Dynamics称,用于工厂和仓库中的物料搬运:零件排序、机床上下料和订单履约。在Hyundai,它在装配前负责汽车零件的物流准备和排序;零部件装配是2030年的目标。
- 获取方式
- 试点项目
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-09-21
示意图:暂无自由许可的照片 人形机器人Figure AI Figure 03
据Figure称,这是一款面向家庭(整理、叠衣服、装洗碗机、铺床)和商业用途的通用人形机器人。在BMW,它负责物流排序:拾取单个薄壁零件并放入正确的槽位,并沿产线拖动重型推车。
- 获取方式
- 试点项目
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-06-30
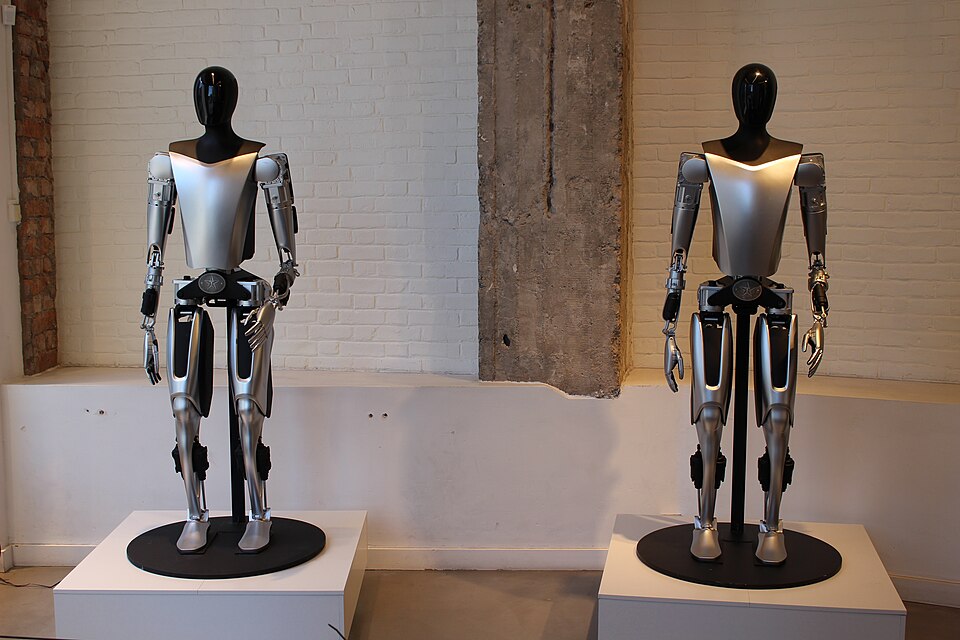
照片: Ulf Klingström (Ulkl) · Public domain 人形机器人Tesla Optimus
据Tesla称,这是一款通用自主人形机器人。Musk预计其首批客户会将其用于危险、重复的工业任务,全天候运行。他在2024年列举的家务(照看孩子、遛狗、修剪草坪、采购日用品)是目标,而非已展示的能力。
- 获取方式
- 内部系统
- 生命周期
- 当前一代
- 最有力的证据
- 演示 · 2024-10-10
示意图:暂无自由许可的照片 人形机器人AGIBOT A2
室内前台服务:据AGIBOT称,用于营销与客户服务、展厅讲解、超市导购、接待和咨询;也可进行表演和派发轻小物品。设计用于平坦地面和温和气温。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 演示 · 2025-11
示意图:暂无自由许可的照片 人形机器人Galbot (Galaxy General Robot) Galbot G1
在无人商店、药店和即时零售仓库中拣选、打包、交付和补充商品并进行盘点;Galbot也将其推向工厂(零件分拣与装配、物料搬运、上下料)和医院。可更换夹爪、吸盘或灵巧手。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-03
示意图:暂无自由许可的照片 人形机器人Hexagon Robotics (Hexagon AB) AEON
工厂任务:据Hexagon称,包括操作、机床上下料、零件检测和实景采集(数字孪生)。在有据可查的试点中,负责在多机工位上装卸和检测零件(Schaeffler),以及高压电池装配和零部件制造(BMW莱比锡)。
- 获取方式
- 试点项目
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-06
示意图:暂无自由许可的照片 人形机器人UBTECH Robotics Walker S2
工厂和仓库任务:据UBTECH称,包括分拣、上料、装配、检测、码垛和拆垛,以及在地面至1.8 m高度之间搬运最重15 kg的负载,应用于汽车产线、工厂、物流和数据采集中心。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-01
示意图:暂无自由许可的照片 移动操作机器人Boston Dynamics Stretch
在仓库入库月台,从散装的拖车和集装箱中卸下纸箱,并放到伸缩式输送机上。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2025-05-13
示意图:暂无自由许可的照片 移动操作机器人Dexterity Mech
为包裹拖车装载尺寸随机的箱件,码出紧密、稳固的货墙;制造商也将其用于卸货、码垛和拆垛。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2026-07-30
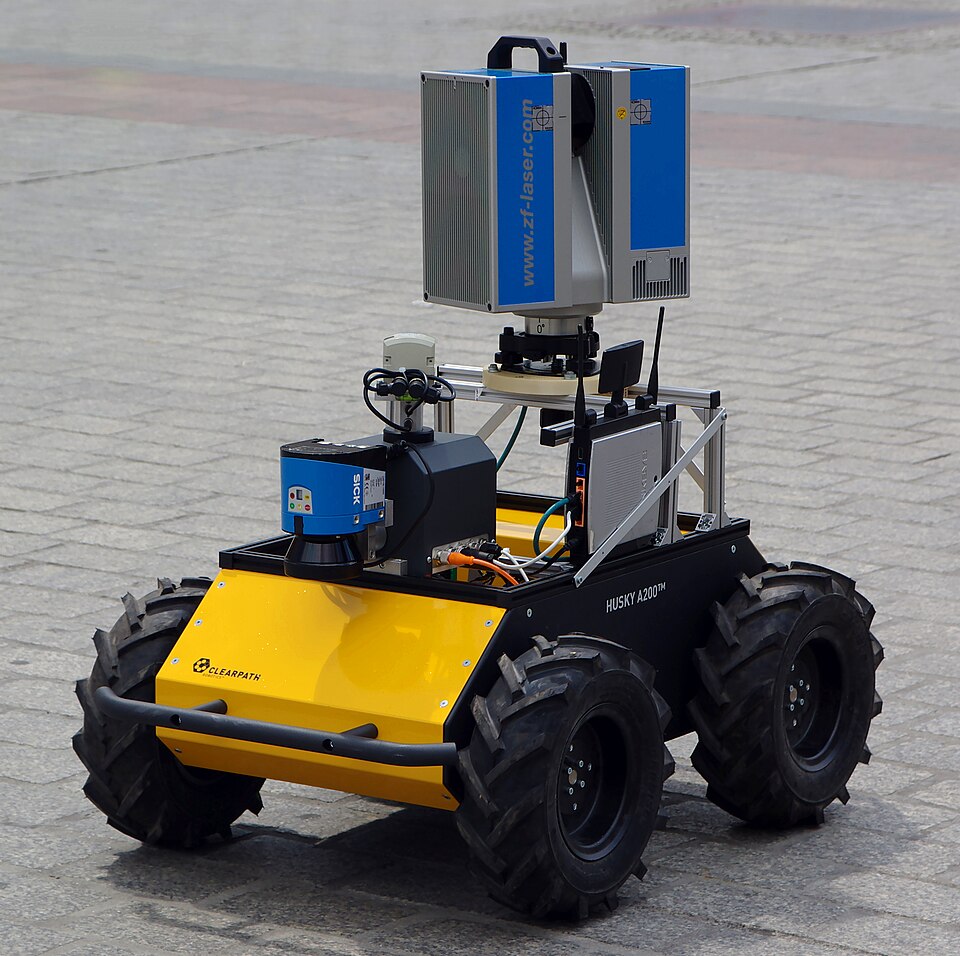
照片: Jakub Hałun · CC BY-SA 4.0 地面车辆(UGV/AMR)Clearpath Robotics Husky A200
研发用移动底盘:在室外搭载用户集成的传感器、机械臂和载荷,用于测试导航、测绘或野外应用。
- 获取方式
- 商用产品
- 生命周期
- 上一代
- 最有力的证据
- 演示 · 2015-07
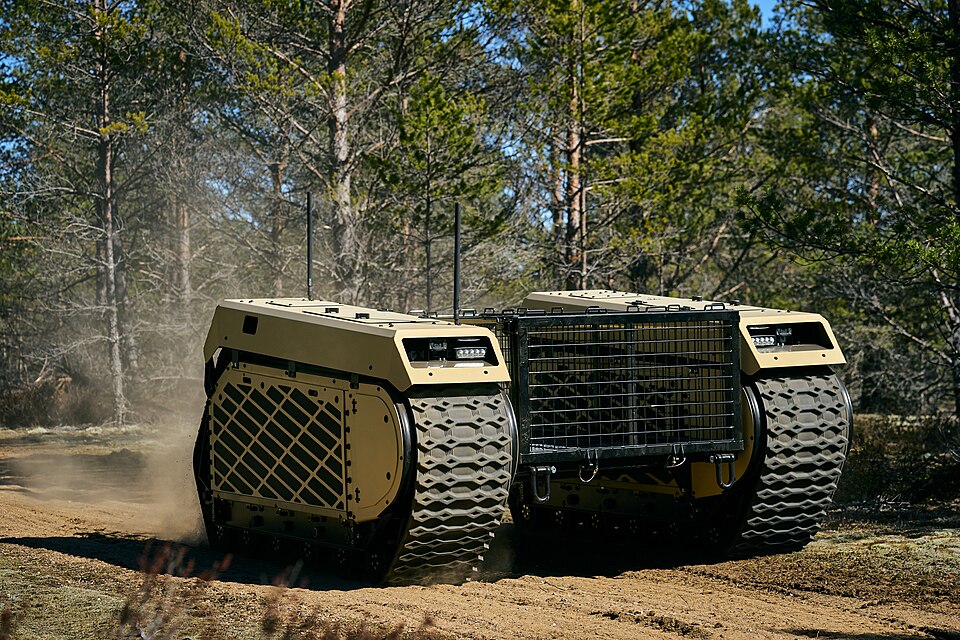
照片: Milrem Robotics · CC BY-SA 4.0 地面车辆(UGV/AMR)Milrem Robotics THeMIS
为军事单位提供支援的无人地面车辆:视配置不同,可运输货物、后送伤员、清理道路、处置爆炸物,或搭载武器或情报传感器。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2022-12
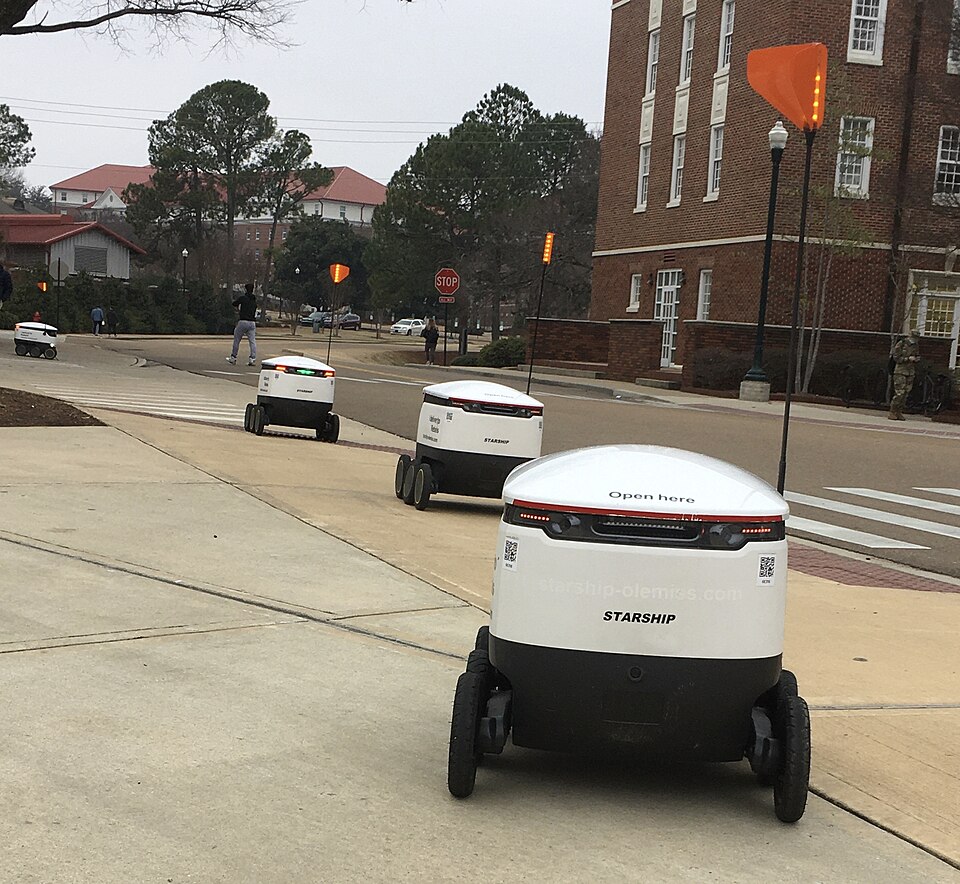
照片: HAL333 · CC BY-SA 4.0 地面车辆(UGV/AMR)Starship Technologies Starship Delivery Robot
通过人行道进行最后一公里的餐食、日用品和物资配送,通常在距门店2英里(约3 km)范围内。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-04
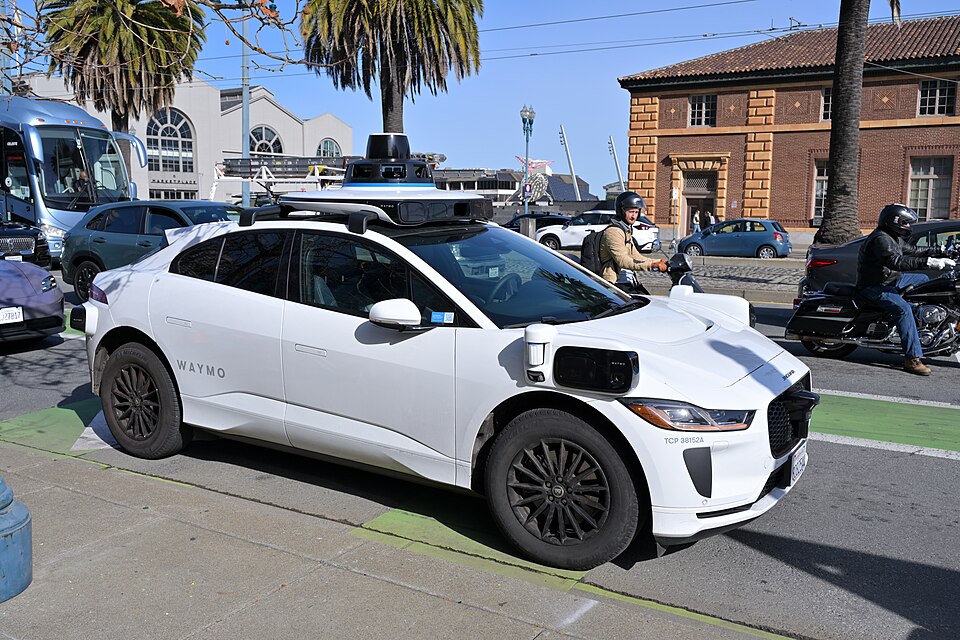
照片: 4300streetcar · CC BY 4.0 地面车辆(UGV/AMR)Waymo Waymo Driver
在Waymo运营的城区内,以付费Robotaxi服务的形式无人驾驶乘用车。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-03
示意图:暂无自由许可的照片 地面车辆(UGV/AMR)Built Robotics RPD 35
根据载有每个桩顶GPS坐标的桩位图,按计划顺序打入支撑光伏电站跟踪支架结构的H型钢桩,并记录每根已安装的桩。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 试点 · 2025-04
示意图:暂无自由许可的照片 地面车辆(UGV/AMR)Dusty Robotics FieldPrinter 2
直接依据模型,在施工现场地面(主要是混凝土楼板,也包括木板、钢板或TPO防水卷材)上标出墙体、机电(MEP)、锚栓、预留洞口和标注的放线,取代卷尺和弹线。它还可在行驶过程中测量楼板标高(Floor Elevation)。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2024-10-11
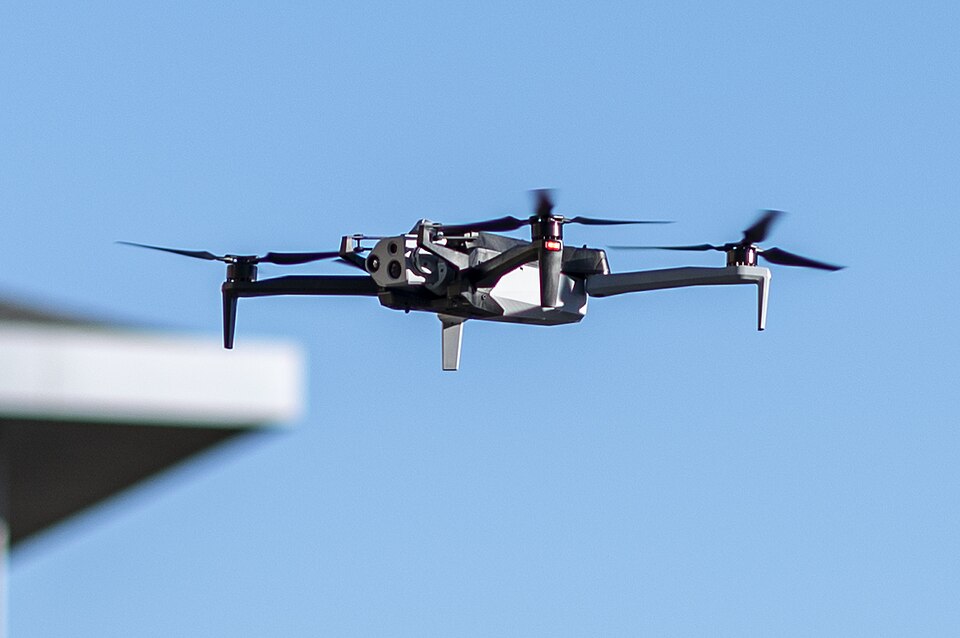
照片: Alexander Kubitza (U.S. Navy, DoD photo) · Public domain 无人机/空中机器人(UAV)Skydio X10
借助可见光和热成像相机进行巡检、测绘、安防和应急响应,可现场操控飞行,也可从机巢起飞并远程操作。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-07
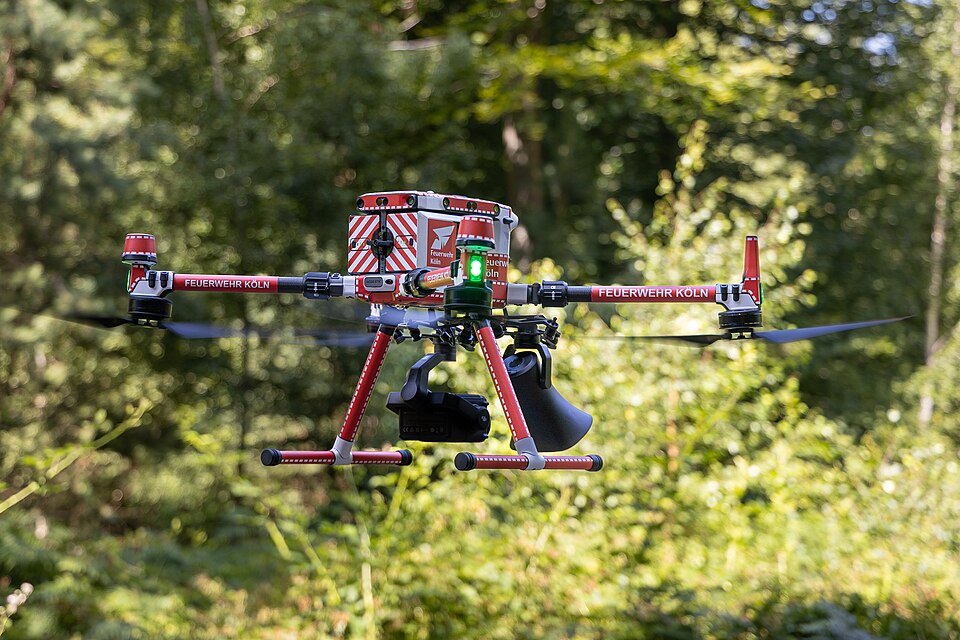
照片: Superbass · CC BY-SA 4.0 无人机/空中机器人(UAV)DJI Matrice 350 RTK
用于巡检、测绘和公共安全的空中平台,可更换有效载荷(热成像和变焦相机、LiDAR、摄影测量相机、探照灯和喊话器)。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-04
示意图:暂无自由许可的照片 无人机/空中机器人(UAV)Flyability Elios 3
在人员进入存在危险、无GPS信号的室内受限空间中,进行目视、热成像、超声波或辐射检查以及LiDAR测量。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2025-03
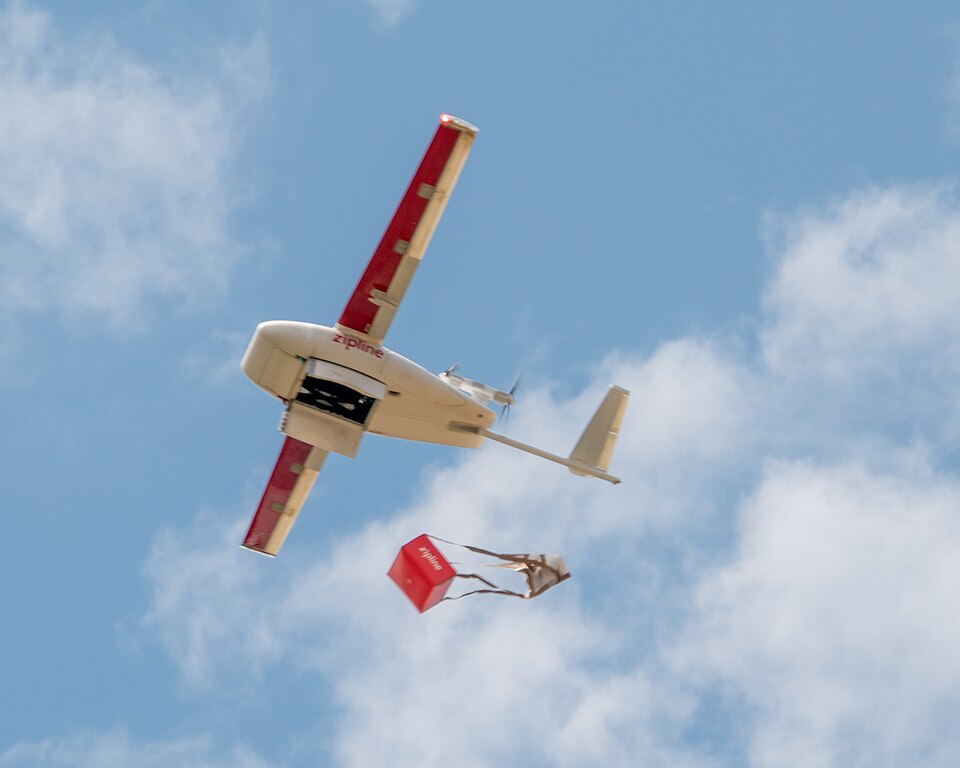
照片: Roksenhorn · CC BY-SA 4.0 无人机/空中机器人(UAV)Zipline Zip (Platform 1)
从配送中心向医院和卫生机构远距离配送血液、疫苗和药品,以降落伞投放包裹。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-08
照片: АрміяInform (ArmyInform) · CC BY 4.0 无人机/空中机器人(UAV)Quantum Systems Vector
借助EO/IR传感器进行中程情报、监视与侦察(ISR);制造商还列举了搜救、灾害管理和执法用途。
- 获取方式
- 商用产品
- 生命周期
- 当前一代
- 最有力的证据
- 实际运营 · 2026-04
示意图:暂无自由许可的照片 无人机/空中机器人(UAV)Percepto Air Max
在现场无飞手的情况下,于矿山、油气设施和能源电厂执行目视和热成像巡检、测绘以及气体泄漏检测,从安装在现场的机巢起降。
- 获取方式
- 商用产品
- 生命周期
- 上一代
- 最有力的证据
- 实际运营 · 2023-06-12
动态对比矩阵
硬件、有效载荷、电池续航与坚固性
可按任意列排序。表格仅列出通过当前筛选条件和范围的平台。
| 固定 | |||||||||
|---|---|---|---|---|---|---|---|---|---|
| ANYmal DANYbotics | QDR | L4 | 15 kg最多15 kg,据一家转述ANYbotics信息的经销商;未公布条件 | 2 h每次充满电90–120 min;续航里程约4 km(典型任务中最多约2 km,取决于载荷和巡检点) | 50 kg | IP67 | — | 制造商 / 运营方 | |
| Starship Delivery RobotStarship Technologies | UGV | L4 | 10 kg最大载荷,据Wevolver | 18 h据Starship,单次充电18 h;机器人夜间在现场充电 | 38 kg | — | — | 制造商 / 运营方 | |
| Waymo DriverWaymo | UGV | L4 | ≈400 kg估算值:乘客和行李 | ≈10 h一个运营班次的估算值 | ≈2.2 t | — | — | 制造商 / 运营方 | |
| Zip (Platform 1)Zipline | UAV | L4 | 1.8 kg据Zipline为4 lb | ≈2 h估算值:以60 mph飞行120多英里(≈193 km)往返≈2 h;Zipline未公布续航时间 | 20 kg | — | — | 制造商 / 运营方 | |
| Air MaxPercepto | UAV | L3 | 未公布 | 未公布 | 9.5 kg | IP55 | — | 制造商 / 运营方 | |
| ANYmal XANYbotics | QDR | L3 | 未公布 | 3 h每次充电“more than three…每次充电“more than three hours”,支持自主对接;据ANYbotics称,此为初步规格,可能变更。充电和补充氮气在危险区域之外进行 | 未公布 | IP65 | — | 媒体 / 聚合平台 | |
| B2Unitree Robotics | QDR | L3 | 40 kg行走负载(>40 kg);站立时≥120 kg | 5 h空载连续行走(>5 h);负载20 kg时>4 h | 60 kg | IP67 | — | 制造商 / 运营方 | |
| DigitAgility Robotics | HUM | L3 | 16 kg据第三方目录;Agility未公开发布规格表 | 4 h据Agility称最长4 h(2025年3月ProMat展会上展示的版本);未公布测试条件 | 65 kg | — | — | 制造商 / 运营方 | |
| Figure 02Figure AI | HUM | L3 | 20 kg据Robotics 24/7;无官方规格表 | 5 h据Robotics 24/7为5 h,未说明测试条件;据Figure,电池容量为2.25 kWh | 70 kg | — | — | 媒体 / 聚合平台 | |
| Figure 03Figure AI | HUM | L3 | 20 kg据Figure产品页面,未说明测试条件 | 5 h据产品页面为5 h,未说明测试条件;踏上底座即可进行2 kW无线充电,据Figure称可实现近乎连续的运行 | 61 kg | — | — | 制造商 / 运营方 | |
| Galbot G1Galbot (Galaxy General Robot) | HUM | L3 | 10 kg据Galbot称,双臂合计10 kg(每臂5 kg),在腕部中心测得;未说明测试条件 | 8 h据Galbot为“8-Hour Operating…据Galbot为“8-Hour Operating Time”,未说明测试条件;可自行返回充电;使用适配器充电需3.5 h(48 V、30 Ah电池)。2025年1月媒体报道最长10 h | 92.5 kg | IP54 | — | 制造商 / 运营方 | |
| Jueying X30DEEP Robotics | QDR | L3 | 20 kg持续有效载荷 | 4 h空载约4 h;负载约2.5 h。据制造商称,为实验室数值,仅供参考 | 56 kg | IP67 | — | 制造商 / 运营方 | |
| MechDexterity | MAN | L3 | 60 kg双臂合计,据制造商现行页面;发布时(2025年3月)给出的数据为130 lb(约59 kg),每臂65…双臂合计,据制造商现行页面;发布时(2025年3月)给出的数据为130 lb(约59 kg),每臂65 lb(29 kg)。垂直可达高度超过2.4 m,臂展5.4 m | 未公布 | 未公布 | — | — | 制造商 / 运营方 | |
| RPD 35Built Robotics | UGV | L3 | 18,144 kg桩料滑橇的最大载荷(40,000 lb),视桩型最多可装224根桩。2026年规格表支持长9至20…桩料滑橇的最大载荷(40,000 lb),视桩型最多可装224根桩。2026年规格表支持长9至20 ft、最重1,000 lb的桩(W6、W8和W10型钢);网页给出的为10–19 ft、600 lb以及W6×7至W8×28 | 未公布 | 65.32 t | — | — | 制造商 / 运营方 | |
| SpotBoston Dynamics | QDR | L3 | 14 kg最大有效载荷 | 90 min平均值;为附件供电时约60 min;随有效载荷和环境而变化 | 33.8 kg | IP54 | US$74,500 | 制造商 / 运营方 | |
| StretchBoston Dynamics | MAN | L3 | 23 kg真空吸盘可处理的单箱最大重量(50 lb);并非搬运载荷。适用于边长15至91 cm的矩形纸箱 | 16 h据宣传册为“up to 16 hours”;2022年,制造商将16…据宣传册为“up to 16 hours”;2022年,制造商将16 h归于选配的大容量电池,标准电池为“more than a full shift”。额定条件下约2 h可快充至90% | 1.3 t | — | — | 制造商 / 运营方 | |
| VectorQuantum Systems | UAV | L3 | ≈1.2 kg无公开数据;模块化EO/IR载荷 | 3 h据Vector AI规格表(2025年)和产品页面,固定翼构型下超过180 min;多旋翼构型下45 min | 9.5 kg | — | — | 制造商 / 运营方 | |
| Vision 60Ghost Robotics | QDR | L3 | 10 kg宣称的有效载荷重量 | 3.2 h以0.9 m/s连续行走3.15 h(10 km,取决于地形和载荷);待机21 h | 51 kg | IP67 | — | 制造商 / 运营方 | |
| X10Skydio | UAV | L3 | 0.39 kg四个挂载舱合计的最大配件载荷 | 40 min理想实验室条件下的最长飞行时间;最长悬停35 min | 2.11 kg | IP55 | — | 制造商 / 运营方 | |
| A2AGIBOT | HUM | L2 | 2 kg每臂额定负载2 kg;据A2 Ultra规格表,灵巧手掌心向下时可抓握3…每臂额定负载2 kg;据A2 Ultra规格表,灵巧手掌心向下时可抓握3 kg以下物体,钩握(掌心向上)时可抓握8 kg以下物体 | 2 h据A2页面为2 h,未说明条件;A2 Ultra规格表给出站立并语音播报3 h、行走1.5 h。700…据A2页面为2 h,未说明条件;A2 Ultra规格表给出站立并语音播报3 h、行走1.5 h。700 Wh电池,支持热插拔;充电2 h | 69 kg | — | — | 制造商 / 运营方 | |
| AEONHexagon Robotics (Hexagon AB) | HUM | L2 | 15 kg据Hexagon Robotics规格表,短时负载15 kg,持续搬运8 kg;未说明测试条件 | 5 h据Hexagon Robotics称,“5 hours of autonomous work on a…据Hexagon Robotics称,“5 hours of autonomous work on a single charge”,未说明测试条件;可在1分钟内自行更换电池 | 60 kg | — | — | 制造商 / 运营方 | |
| ApolloApptronik | HUM | L2 | 25 kg | 4 h据该公司称,每块可更换电池约4 h | 73 kg | — | — | 媒体 / 聚合平台 | |
| AtlasBoston Dynamics | HUM | L2 | 30 kg持续负载能力(重复举升);据规格表,瞬时负载能力50 kg,单手20 kg | 4 h据规格表,典型使用4 h,重载举升2 h;可在约3 min内自行更换电池(充电时间1.5 h) | 90 kg | IP67 | — | 制造商 / 运营方 | |
| Elios 3Flyability | UAV | L2 | 0.15 kg携带LiDAR时距最大起飞质量2,500 g的余量;不带LiDAR时为600 g(2022年规格表) | 12 min11.5–12.5 min,视规格表版本而定,挂载舱无载荷、理想条件且使用新电池;携带LiDAR时约9 min | 2.41 kg | IP44 | — | 制造商 / 运营方 | |
| FieldPrinter 2Dusty Robotics | UGV | L2 | 未公布 | 2 h连续使用时,每块Milwaukee M18 5.0 Ah电池2–3…连续使用时,每块Milwaukee M18 5.0 Ah电池2–3 h;随行驶强度、障碍物密度和打印频率而变化。随附两块电池,支持热插拔,无需中断打印作业 | 10.4 kg | IP51 | — | 制造商 / 运营方 | |
| G1Unitree Robotics | HUM | L2 | 2 kg手臂最大负载,约2 kg(G1)和约3 kg(EDU);随手臂伸展程度变化很大 | 2 h据制造商称约2 h;9,000 mAh快拆电池 | 35 kg | — | US$13,500 | 制造商 / 运营方 | |
| Go2Unitree Robotics | QDR | L2 | 8 kgPro、X和EDU约8 kg(Air约7 kg);最大约10–12 kg,视版本而定 | 90 min标配8,000 mAh电池(Air、Pro、X):1–2 h;EDU配备15,000 mAh电池:2–4 h | 15 kg | — | — | 制造商 / 运营方 | |
| Husky A200Clearpath Robotics | UGV | L2 | 75 kg最大有效载荷;全地形下为20 kg | 3 h据Clearpath的平均运行时间(20 Ah、24 V密封铅酸电池);取决于载荷和配件 | 50 kg | IP44 | — | 制造商 / 运营方 | |
| Matrice 350 RTKDJI | UAV | L2 | 2.7 kg据DJI产品页面的最大有效载荷;等于最大起飞重量(9.2 kg)减去装两块电池时的6.47 kg;会缩短飞行时间 | 55 min约8 m/s、无有效载荷、无风、电量耗至0% | 6.47 kg | IP55 | — | 制造商 / 运营方 | |
| THeMISMilrem Robotics | UGV | L2 | 750 kg据制造商的额定有效载荷;媒体援引的早期规格表:最高1,200 kg | 15 h混合动力模式下最长15 h;纯电模式下最长1.5 h | 1.82 t | — | — | 制造商 / 运营方 | |
| Walker S2UBTECH Robotics | HUM | L2 | 15 kg据UBTECH称,在0–1.8 m高度的工作空间内可搬运15 kg;单手最多抓握7.5…据UBTECH称,在0–1.8 m高度的工作空间内可搬运15 kg;单手最多抓握7.5 kg(手指抓握1 kg)。未公布测试条件 | 未公布UBTECH未公布单块电池的续航时间;该公司表示,借助两块电池和换电站,机器人可在约3分钟内自行更换电池 | 70 kg | — | — | 制造商 / 运营方 | |
| NEO1X Technologies | HUM | L1 | 25 kg搬运负载:55 lb(≈25 kg);据同一规格表,其举升能力为154 lb(≈69.9…搬运负载:55 lb(≈25 kg);据同一规格表,其举升能力为154 lb(≈69.9 kg),单臂负载为18 lb(≈8.2 kg);未公布条件 | 4 h据1X规格表为4 h,未说明测试条件;快充每6 min可提供1…据1X规格表为4 h,未说明测试条件;快充每6 min可提供1 h运行时间。规格表给出的电池容量为842 Wh,而同一页面的常见问题为0.75 kWh | 29.9 kg | IP44 | US$20,000 | 制造商 / 运营方 | |
| OptimusTesla | HUM | L1 | 未公布 | 未公布 | 未公布 | — | — | 制造商 / 运营方 |
≈ 编辑估算
每个数值下方注明其测试条件。有效载荷和运行时间是相互独立的最大值:满载时运行时间更短。
并排比较器
最多三个平台,正面比较
可从图表、矩阵或每台机器人的档案页固定平台。本页链接会保留您的选择,便于分享。
| 并排比较器 | 空位 | 空位 | 空位 |
|---|---|---|---|
| 自主等级 | — | — | — |
| 感知模块 | — | — | — |
| 运行时间 | — | — | — |
| 有效载荷 | — | — | — |
| 理想商业场景 | — | — | — |
| 重量 | — | — | — |
| 最高速度 | — | — | — |
| IP 防护等级 | — | — | — |
| 协同 | — | — | — |
| 主要控制模式 | — | — | — |
尚未固定任何平台。在矩阵中勾选最多三个,或点击图表中的一条线。
高级视图
通过平行坐标和自主性 × 协同矩阵,按本网站框架的各个维度进行比较。在某个轴上拖动即可筛选。
每份档案均链接其来源并注明测试条件(审核于 2026-11)。制造商数据是在声明条件下的最大值,并非可同时达到。标有 ≈ 的数值为编辑估算,因为不存在一致的公开数据。做出采购决策前,请向制造商核实。
方法与证据等级 →