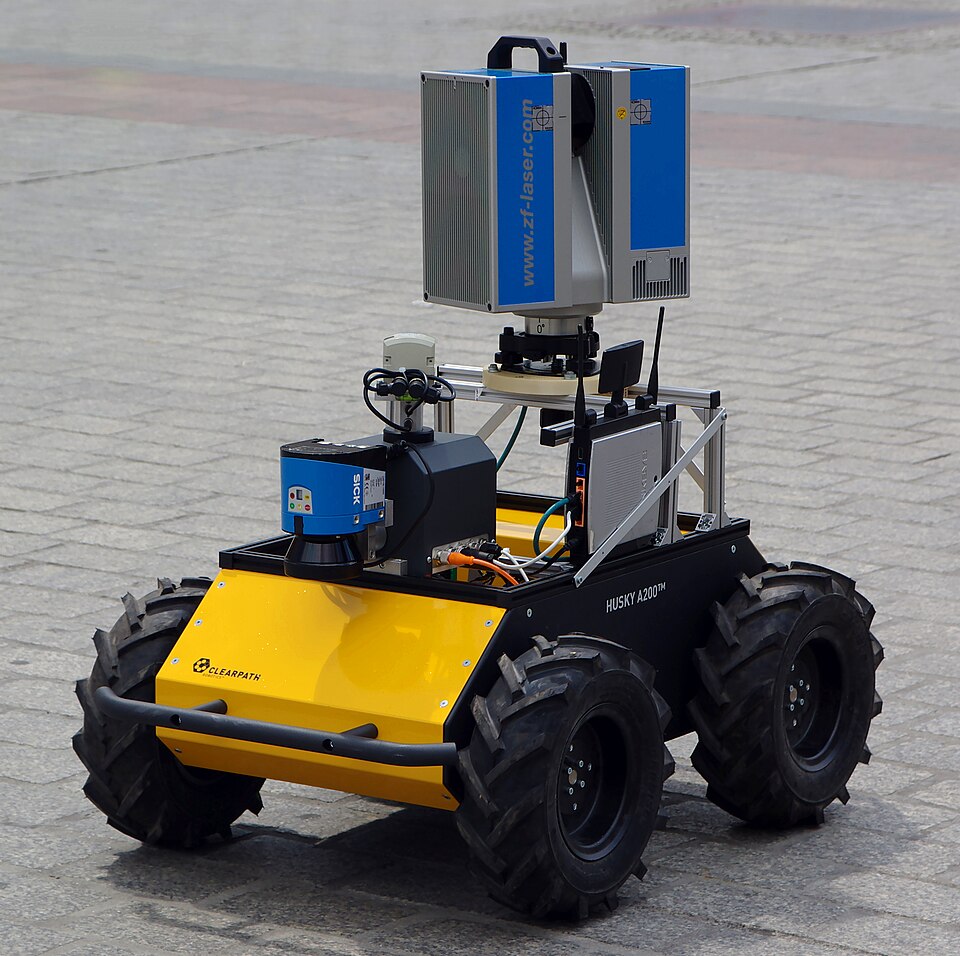
Clearpath Robotics Husky A200
UGV de pesquisa compatível com ROS (ROS 1 Noetic no A200). A Clearpath oferece acessórios como LiDAR, câmeras e braços manipuladores. O modelo A300 o substitui, com mais carga útil (100 kg) e velocidade (2 m/s).
- Ano
- 2013
- Origem
- Canadá
- Autonomia
- N2 · Autonomia guiada ⓘ
- Revisão do dataset
- 2026-11 · Metodologia e níveis de evidência
O que pode fazer, quando precisa de ajuda e que evidências existem
O que o robô faz sozinho, quando uma pessoa intervém, que uso real está documentado e como é possível obtê-lo. Uma página de produto, por si só, não mostra que um robô está à venda nem que é totalmente autônomo.
- 1 · Tarefa
- Base móvel de pesquisa e desenvolvimento: transportar em ambientes externos os sensores, braços e cargas que o usuário integra para testar navegação, mapeamento ou aplicações de campo.
- 2 · Autonomia por tarefa
Faz sozinho
A base A200 é entregue sem computador nem software de autonomia (a ficha indica o computador como “Not Included”); o que ela faz sozinha depende do software que o usuário integra sobre o ROS. Configurada como Husky Observer, com o software OutdoorNav da Clearpath, executa missões autônomas repetíveis e contorna obstáculos, segundo o fabricante.
Uma pessoa intervém
É entregue com um controle de PS4 para teleoperação; a integração de sensores e software fica a cargo do usuário. No Husky Observer, o operador define as missões em uma interface gráfica e pode controlá-lo pelo navegador.[Clearpath Robotics][Clearpath Robotics]
- 3 · Evidência mais sólida
Demonstração2015-07
Projeto de pesquisa da Universidade do Chile e do AMTC: um Husky transportou um laser 3D e um radar de ondas milimétricas para registrar dados em minas, segundo um caso publicado pela Clearpath em 2015, antes do A300. Não há registro de uso produtivo continuado; uma mineradora havia manifestado interesse, sem compra confirmada.[Clearpath Robotics, 2015]
- 4 · Acesso
- Produto comercial
Foi vendido como plataforma comercial. Nas páginas da Clearpath lidas em novembro de 2026, o Husky oferecido sob orçamento é o A300; o A200 aparece como versão anterior no comparativo e como base do “Husky A200 Observer” no menu do site.
- 5 · Vigência
- Geração anterior
A Clearpath apresenta o Husky A300 como o novo modelo e o A200 como “the previous version”; a antiga URL do Husky redireciona para a página do A300. Os números desta ficha são os do A200.
[Clearpath Robotics][Clearpath Robotics][Clearpath Robotics]
Em ação
Vídeo do canal oficial do fabricante ou do operador. Mostra o que eles escolhem mostrar: não é uma verificação independente.
Ficha técnica
Máximos do fabricante em condições declaradas; não são simultâneos. Abaixo de cada valor é indicada a condição de medição.
- Peso
- 50 kg
- Carga útil
- 75 kg
- carga máxima; 20 kg em qualquer terreno
- Tempo de operação
- 3 h
- autonomia média segundo a Clearpath (bateria selada de chumbo-ácido de 20 Ah a 24 V); depende da carga e dos acessórios
- Velocidade máx.
- 1 m/s
- Proteção IP
- IP44
Qualidade da fonte principal: Fabricante / operador
Respaldo da ficha:[Clearpath Robotics]
Perfil taxonômico
Posição da plataforma nos quatro eixos do marco de referência.
Autonomia
Autonomia guiada- N0
- N1
- N2
- N3
- N4
- N5
Navegação autônoma por rotas definidas com desvio básico de obstáculos.
Coordenação
Independente- Independente
- Coordenado
- Enxame colaborativo
Sem comunicação entre robôs; cada unidade opera isoladamente.
Controle
principal: Missão supervisionada- FPV
- Teleop
- Supervis.
- BVLOS
- RL/VLA
compatível: Teleoperação · Missão supervisionada
Percepção
4 modalidades sensoriais- LiDAR 3D
- Câmeras estéreo / VIO
- GNSS / RTK
- IMU
Ambientes operacionais
- Agricultura / área agrícola
- Planta industrial
- Mineração subterrânea
Setores
- Inspeção de infraestrutura
- Agricultura
- Mineração
Caso de negócio ideal
Plataforma de testes de navegação em ambientes externos
Plataformas semelhantes
- Milrem RoboticsTHeMISLogística pesada em terreno não estruturadoN2 · 15 h · 1,82 t
- Starship TechnologiesStarship Delivery RobotEntregas em campi e bairrosN4 · 18 h · 38 kg
- WaymoWaymo DriverMobilidade urbana autônomaN4 · 10 h · 2,2 t
- Built RoboticsRPD 35Cravação de estacas em usinas solares de grande porteN3 · Não publicado · 65,32 t
- Dusty RoboticsFieldPrinter 2Locação de várias disciplinas em lajes de obra novaN2 · 2 h · 10,4 kg